
ระบบ Edge ML คืออะไร และทำไมหุ่นยนต์ยุคใหม่ต้องเริ่มที่ขอบเครือข่าย
ระบบ Edge ML คือสถาปัตยกรรมที่นำการประมวลผลแบบแมชชีนเลิร์นนิงไปไว้ใกล้แหล่งกำเนิดข้อมูล เช่น บนหุ่นยนต์ เซนเซอร์ หรือบอร์ดไมโครคอนโทรลเลอร์ เพื่อให้วิเคราะห์ข้อมูลเซนเซอร์และตัดสินใจได้ในเวลาจริงโดยไม่ต้องพึ่งพาการส่งข้อมูลขึ้นคลาวด์ ลดปัญหาความหน่วงและเพิ่มความน่าเชื่อถือในการควบคุมการเคลื่อนไหวและการตอบสนองต่อสภาพแวดล้อมที่เปลี่ยนแปลงตลอดเวลา หัวใจของบทความนี้คือมุมมองว่าถ้าอยากให้หุ่นยนต์ AI ทำงานได้จริงในโรงงาน ในคลังสินค้า หรือในบ้าน การยัดโมเดลเก่งๆ ใส่หุ่นยนต์ไม่พอ สิ่งที่กำหนดว่าจะสำเร็จหรือไม่คือการออกแบบระบบ Edge ML ให้รับมือกับข้อมูลเซนเซอร์ที่ไหลต่อเนื่อง การตัดสินใจแบบเวลาจริง และข้อจำกัดของฮาร์ดแวร์บนตัวหุ่นยนต์เอง การส่งข้อมูลขึ้นเซิร์ฟเวอร์แล้วรอคำตอบกลับไม่ทันเกม เพราะความหน่วงของการส่งข้อมูลเซนเซอร์ออกไปและรับผลการประมวลกลับทำให้ลูปการอนุมานจากระยะไกลไม่เหมาะกับหุ่นยนต์ที่ต้องทำงานแบบเวลาจริง ดังนั้นการคำนวณจึงต้องรันบนฮาร์ดแวร์ที่ติดตั้งอยู่บนตัวหุ่นยนต์เอง
การประมวลผลข้อมูลเซนเซอร์และปัญหาความหน่วง latency ในโลกจริง
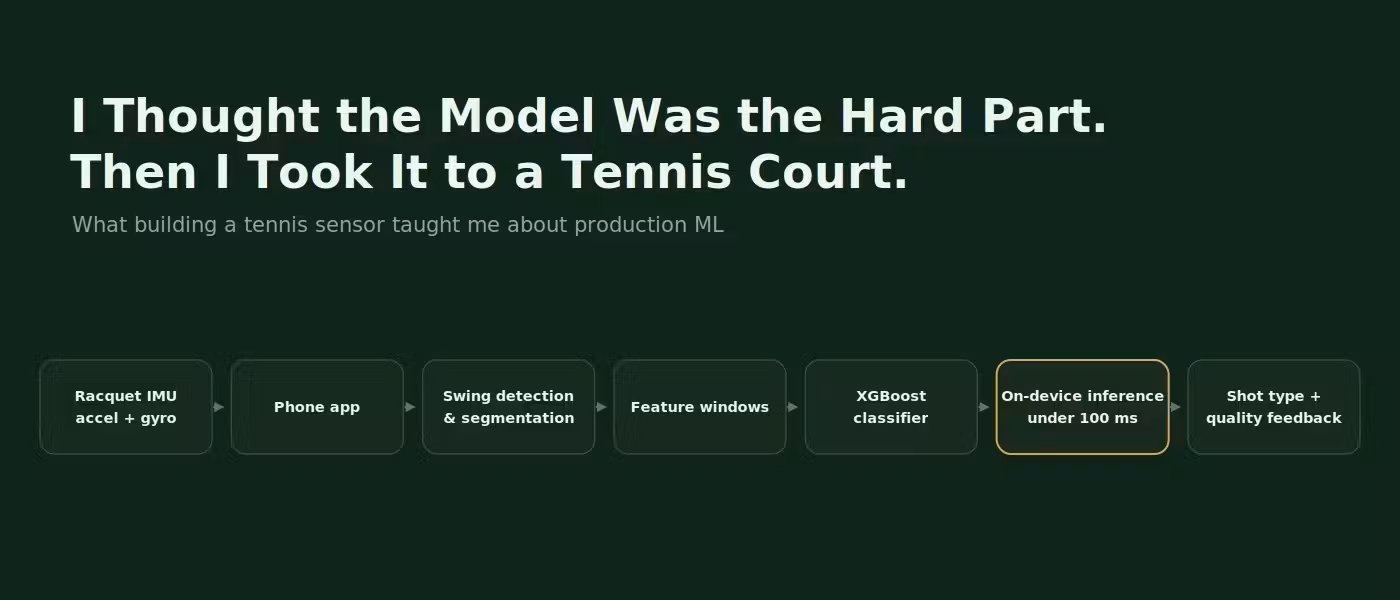
เมื่อเปลี่ยนจากโมเดลบนดาต้าเซ็ตสวยงามในห้องแลบมาสู่เซนเซอร์บนสนามหรือสายพาน เราจะพบว่าข้อมูลไม่เคยมาถึงเป็นแถวตารางเรียบร้อย แต่เป็นกระแสการเคลื่อนไหวต่อเนื่องจำนวนมหาศาล ซึ่งส่วนใหญ่ไม่ใช่เหตุการณ์ที่เราสนใจ ข้อมูลจากเซนเซอร์การเคลื่อนไหวบนไม้เทนนิสเป็นตัวอย่างชัด เซนเซอร์จะส่งสตรีมโมชันที่ผู้เล่นเดินไปฐาน เสิร์ฟ จับไม้ใหม่ เด้งบอลและสวิงทั้งหมดเข้ามา โมเดลไม่ได้รับธงว่าต่อไปนี้คือโฟร์แฮนด์ แต่ได้รับสัญญาณต่อเนื่อง และปัญหาแรกไม่ใช่การจำแนกประเภท แต่คือการตรวจจับว่าสวิงเกิดขึ้นแล้วจริงๆ พร้อมระบุจุดเริ่มต้นและจุดสิ้นสุดท่ามกลางสัญญาณรบกวนที่ไม่เคยหยุด ในระบบ Edge ML ปัญหาความหน่วง latency กลายเป็นคุณสมบัติสำคัญของผลิตภัณฑ์ ถ้าการป้อนกลับไปยังผู้เล่นหรือหุ่นยนต์มาช้ากว่าเหตุการณ์สองวินาที นั่นคือข้อมูลผิดเหตุการณ์และประสบการณ์ใช้งานล้มเหลว การอนุมานบนอุปกรณ์ภายในเวลาต่ำกว่า 100 มิลลิวินาทีโดยไม่ต้องส่งข้อมูลขึ้นเซิร์ฟเวอร์จึงเป็นข้อบังคับ เพราะถ้ารอบการส่งไปกลับของเซิร์ฟเวอร์ช้า ข้อมูลที่ส่งกลับก็กลายเป็นคำอธิบายของเหตุการณ์ที่เกิดขึ้นไปแล้ว
เรียนจากการสาธิตครั้งเดียว ลดต้นทุนการสอนหุ่นยนต์ในโรงงาน
ในโลกการผลิต หุ่นยนต์ถูกใช้ในงานซ้ำๆ อย่างหยิบ จัดชุด และคัดแยกชิ้นส่วน แต่การตั้งโปรแกรมให้หุ่นยนต์เรียนรู้พฤติกรรมใหม่แต่ละแบบมักกินเวลานานและค่าใช้จ่ายสูง แนวคิดการเรียนรู้แบบ one-shot และการสอนจากการสาธิตจึงสำคัญ เพราะมันเปลี่ยนจากการเขียนโค้ดทีละบรรทัดมาเป็นการให้หุ่นยนต์ดูมนุษย์ทำงานหนึ่งครั้งแล้วจำรูปแบบการเคลื่อนไหว เครื่องมืออย่างชุดเครื่องมือ VILMA ถูกออกแบบให้เป็นระบบการเรียนรู้จากภาพเลียนแบบการเคลื่อนไหว ที่ช่วยให้หุ่นยนต์และฮิวแมนนอยด์เรียนรู้ทักษะการจับและจัดการวัตถุที่ซับซ้อนจากการสาธิตโดยมนุษย์เพียงครั้งเดียว ลดภาระการเขียนโปรแกรมและเพิ่มความยืดหยุ่นในสภาพแวดล้อมอุตสาหกรรมที่เปลี่ยนแปลงตลอดเวลา ขั้นตอนการเก็บตัวอย่างแบบ one-shot ถูกตั้งค่าให้บันทึกมนุษย์ที่กำลังปฏิบัติงานหรือดึงการสาธิตที่มีอยู่จากเหตุการณ์ของอุปกรณ์ในระบบ MYWAI เพื่อให้หุ่นยนต์นำมาเรียนรู้ลำดับการเคลื่อนไหวและตำแหน่งที่เหมาะสม โครงสร้างแบบนี้เหมาะกับระบบ Edge ML เพราะโมเดลการเลียนแบบการเคลื่อนไหวสามารถรันบนบอร์ดที่กินไฟต่ำและมีขนาดเล็ก ใช้ฮาร์ดแวร์เช่นบอร์ดที่ขับเคลื่อนด้วยตัวประมวลผล Qualcomm Dragonwing เพื่อสร้างแอปพลิเคชันหุ่นยนต์แบบ edge-native ที่เรียนรู้จากการสาธิตได้โดยไม่ต้องอาศัยคลาวด์
จากเดโมสวยงามสู่หุ่นยนต์ทำงานจริง: ความท้าทายด้าน inference และระบบควบคุม
ภาพวิดีโอหุ่นยนต์หยิบของเก็บครัวครั้งเดียวแล้วสำเร็จ ดูเหมือนทุกอย่างพร้อมนำไปใช้ แต่ระยะห่างระหว่างเดโมในแลบกับหุ่นยนต์ที่ทำงานเต็มกะนั้นใหญ่กว่าที่คิด ในสายการผลิตจริง หุ่นยนต์ต้องทำงานร่วมกับระบบฟิวชันเซนเซอร์และมอเตอร์คอนโทรล ต้องผ่านเคสความปลอดภัย และทั้งหมดนี้ต้องรันบนฮาร์ดแวร์ที่ผ่านการตรวจสอบต้นทุนบิลออฟแมททีเรียล ซึ่งแทบไม่เกี่ยวกับคุณภาพโมเดล แต่เกี่ยวกับวิศวกรรมระบบเต็มรูปแบบ เมื่อโมเดลพื้นฐานสำหรับ Physical AI เช่น Vision Language Action เริ่มเข้าใจโลกและสั่งการหุ่นยนต์ได้ดีแล้ว ปัญหาคอขวดกลับย้ายลงมาที่การเพิ่มประสิทธิภาพการอนุมาน การจัดสรรการประมวลผลแบบคอมพิวต์ต่างชนิด การผสานเข้ากับการควบคุมเวลาจริง และงานไม่หวือหวาในการทำให้สแตกซอฟต์แวร์เดียวสามารถรองรับแพลตฟอร์มหุ่นยนต์หลายแบบ การรันภาระงาน AI แบบ soft real time เคียงคู่กับงานควบคุมแบบ hard real time บนชิปตัวเดียวกันจึงเป็นปัญหาการจัดตารางและการแยกกระบวนการก่อนจะเป็นปัญหา AI ซึ่งมักต้องใช้เคอร์เนลเวลาจริง การตรึงคอร์ และการแยกโปรเซสอนุมานออกจากโปรเซสควบคุมอย่างระมัดระวัง
รับมือสัญญาณรบกวนและการเปลี่ยน distribution เพื่อให้หุ่นยนต์อ่านภาษากายมนุษย์ได้
ปัญหาที่มักถูกมองข้ามเมื่อพูดถึงหุ่นยนต์ AI คือความเลอะเทอะของข้อมูลเซนเซอร์และการเปลี่ยน distribution ของผู้ใช้ เมื่อสอนโมเดลให้จำท่าทางหรือสวิงไม้ เซนเซอร์จะส่งข้อมูลจำนวนมากที่ไม่เกี่ยวข้องกับเหตุการณ์ เช่นการเดิน การเปลี่ยนท่าจับ หรือการเคลื่อนไหวเล็กๆ ระหว่างรอ ซึ่งทำให้โมเดลต้องมีขั้นตอนตรวจจับและแยกเหตุการณ์จากสัญญาณรบกวนก่อนถึงขั้นจำแนกประเภท เซนเซอร์ส่งข้อมูลเข้ามาแบบกระแสการเคลื่อนไหวแรงสูง ส่วนใหญ่ไม่ใช่สิ่งที่เราสนใจ ดังนั้นการออกแบบระบบ Edge ML ที่ดีต้องคิดตั้งแต่ขั้นการตรวจจับ การตัดส่วนสัญญาณ และการสร้างฟีเจอร์หน้าต่างเวลาสั้นๆ รอบเหตุการณ์สำคัญ ก่อนส่งเข้าโมเดลจำแนก นอกจากนี้การเปลี่ยน distribution ของผู้ใช้ก็เป็นกับดักที่เจอได้ทันที นักเทนนิสที่มีรูปแบบสวิงแตกต่างจากกลุ่มตัวอย่างที่ใช้ฝึกโมเดลอาจไม่ได้เป็นเคสขอบ แต่เป็นผู้เล่นธรรมดาที่อยู่นอกการแจกแจงที่เราตั้งใจไม่ดีตอนเก็บข้อมูล เมื่อมีผู้เล่นที่สวิงไม่เหมือนกลุ่มฝึก โมเดลจึงต้องปรับให้รองรับความหลากหลายและไม่ยึดติดกับรูปแบบเดียว สำหรับหุ่นยนต์ที่ต้องอ่านภาษากายมนุษย์ เช่นท่าออกคำสั่งด้วยมือหรือท่าทางหยิบของในคลังสินค้า การออกแบบ pipeline ที่รับมือสัญญาณรบกวนและ distribution shift จึงเป็นเงื่อนไขที่ไม่อาจละเลย ไม่เช่นนั้นหุ่นยนต์จะอ่านมนุษย์ผิดและตัดสินใจผิดอยู่เรื่อยไป ซึ่งไม่ใช่แค่ปัญหาประสบการณ์ใช้งาน แต่เป็นความเสี่ยงด้านความปลอดภัยด้วย