
Physical AI คืออะไร และทำไมยุคคลาวด์อย่างเดียวถึงไปไม่รอด
ปัญญาประดิษฐ์เชิงกายภาพ หรือ Physical AI คือระบบอัจฉริยะที่ผสมผสานซอฟต์แวร์ AI เข้ากับหุ่นยนต์ เซ็นเซอร์ และระบบควบคุมโดยตรง ทำให้เครื่องจักรสามารถรับรู้สภาพแวดล้อมในโลกจริง ตัดสินใจ และสั่งการการเคลื่อนไหวหรือการทำงานได้แบบอัตโนมัติและต่อเนื่อง แทนการประมวลผลอยู่บนคลาวด์ที่เห็นผลแค่บนหน้าจอ
หัวใจของบทความนี้คือมุมมองว่า หากเรายังคิดเรื่อง AI แค่ในมุมโมเดลใหญ่บนคลาวด์ เรากำลังพลาดสนามแข่งขันที่สำคัญที่สุด นั่นคือโลกจริงที่หมุนตลอดเวลา Physical AI แตกต่างจาก AI บริสุทธิ์ที่ประมวลผลข้อมูลตัวเลข เพราะมันฝังปัญญาเข้าไปในหุ่นยนต์ เซ็นเซอร์ และระบบควบคุม ทำให้เครื่องจักรรับรู้ ตัดสินใจ และปรับการกระทำตามสถานการณ์ได้โดยตรง ต่างจาก Chatbot หรือ Copilot ที่อยู่บนจอและรับมือกับข้อความหรือไฟล์ดิจิทัลเท่านั้น Physical AI ขยายความสามารถเหล่านั้นไปสู่การควบคุมเครื่องจักร หุ่นยนต์ ยานยนต์อัตโนมัติ และระบบอัจฉริยะที่ต้องตอบสนองต่อสถานการณ์จริงอย่างต่อเนื่อง นี่คือการย้าย AI จากการแค่รู้ ไปสู่การลงมือทำในโลกกายภาพ
จากโลกจริงสู่บิตดิจิทัล: ทำไม Neuromorphic computing จึงสำคัญ
โลกกายภาพไม่รอจังหวะนาฬิกาสัญญาณ มันเคลื่อนที่ สั่นไหว สัมผัส และลื่นไถลอย่างต่อเนื่อง ขณะที่ข้อมูลที่สำคัญมักกระจัดกระจาย คาดเดายาก และเกิดขึ้นเพียงชั่ววูบ แต่สถาปัตยกรรม AI แบบเดิมยังยึดติดกับการสุ่มสัญญาณแบบคงที่ แปลงทุกอย่างเป็นสตรีมข้อมูลหนาแน่นแล้วค่อยส่งไปประมวลผล ผลคือเราต้องเก็บข้อมูลจำนวนมหาศาล ทั้งที่ส่วนใหญ่ไม่เกี่ยวกับงานที่ต้องทำ
Neuromorphic computing เสนอเส้นทางใหม่ที่สอดคล้องกับธรรมชาติของโลกจริงมากกว่า แนวคิดหลักคือ Event-based sensors ที่เปลี่ยนการรับสัญญาณให้กลายเป็นการคัดเลือกข้อมูล โดยตอบสนองเฉพาะเมื่อมีการเปลี่ยนแปลงและเข้ารหัสเฉพาะเหตุการณ์ที่มีข้อมูลใหม่ กล้องแบบ event camera จะบันทึกเฉพาะการเปลี่ยนแปลงของแสงในแต่ละพิกเซล พร้อมเวลาและตำแหน่ง แทนการถ่ายภาพทั้งเฟรมซ้ำๆ หลักการเดียวกันใช้ได้กับแรงกด การสั่น เสียง และสัมผัส เมื่อผสานกับการออกแบบเซ็นเซอร์ถึงลอจิกบนซิลิคอนแบบร่วมกัน Neuromorphic principles จะเลื่อนเส้นแบ่งระหว่างการรับสัญญาณและการประมวลผล ทำให้เหตุการณ์ถูกจัดการใกล้ต้นทางทั้งในเชิงตำแหน่งและเวลา นี่คือสะพานเชื่อมช่องว่างระหว่างเซ็นเซอร์กายภาพกับระบบดิจิทัล
สถาปัตยกรรม Edge AI: บทบาทของ CPU, GPU, NPU และ FPGA
เมื่อ AI ต้องควบคุมอุปกรณ์จริง ความหน่วง ความแม่นยำ และความปลอดภัยไม่ใช่ตัวเลือก แต่เป็นข้อบังคับ ระบบ Physical AI ไม่ได้มีหน้าที่สร้างคำตอบสวยงามบนหน้าจอ แต่ต้องส่งผลลัพธ์ไปขยับแขนหุ่นยนต์ หยุดรถอัตโนมัติ หรือช่วยแพทย์ตัดสินใจแบบเรียลไทม์ ซึ่งยอมให้ดีเลย์หรือความผิดพลาดในระดับเดียวกับการคุยกับแชตบอตไม่ได้
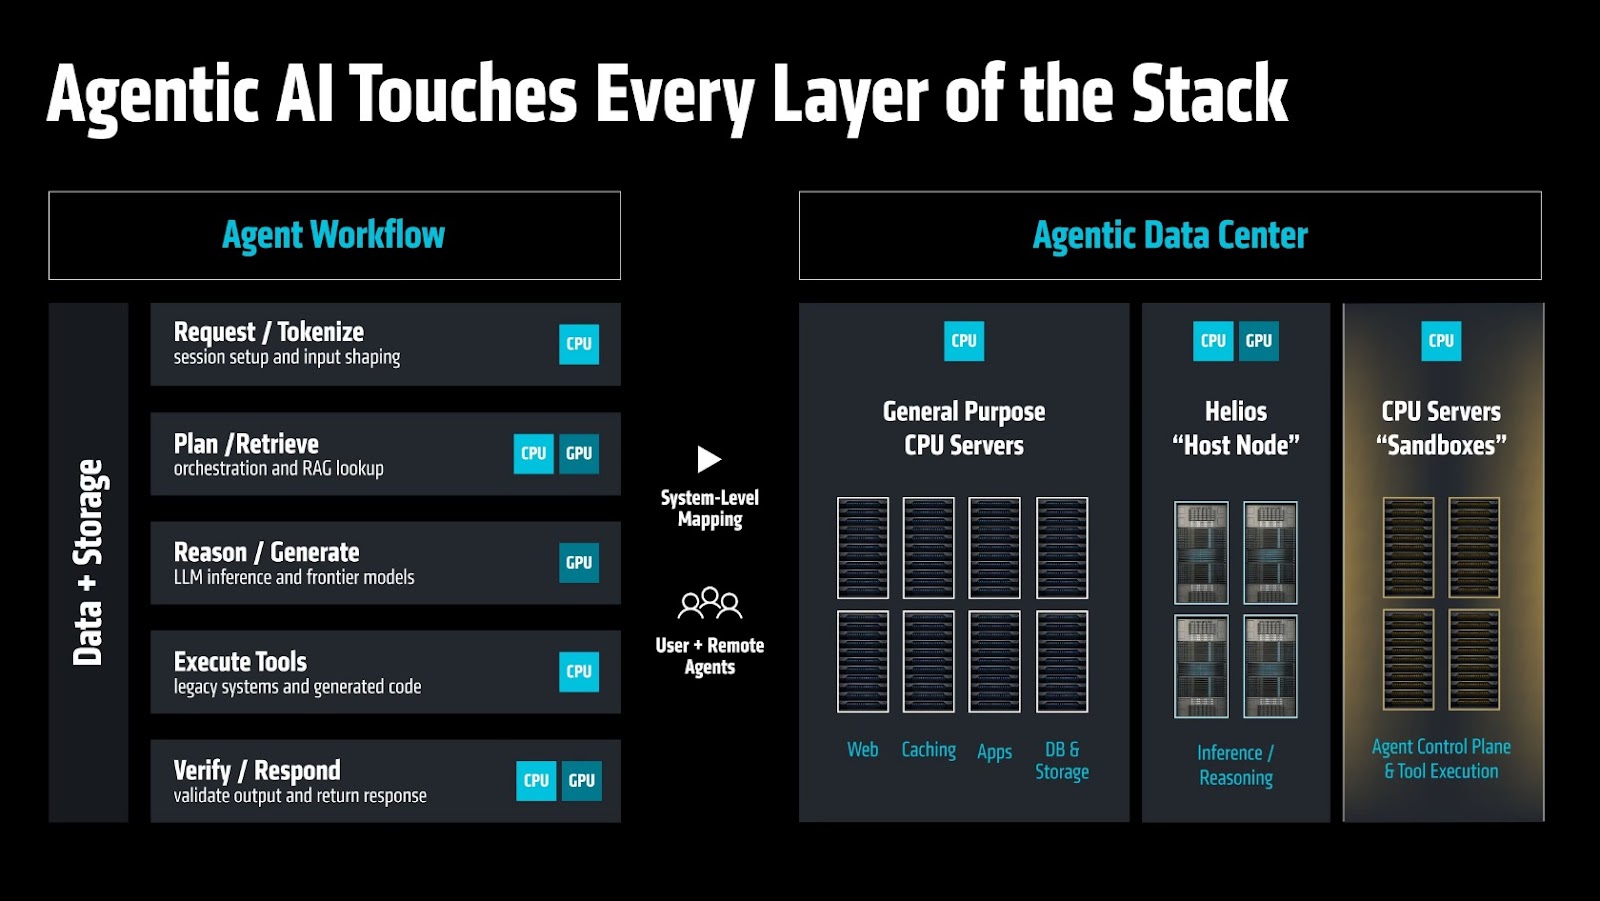
ตรงนี้เองที่ Physical AI hardware และ Edge AI architecture กลายเป็นตัวเอก การพัฒนา Physical AI ต้องใช้สถาปัตยกรรมประมวลผลแบบผสมผสาน เพราะไม่มีหน่วยประมวลผลชนิดเดียวที่เหมาะกับทุกขั้นตอน CPU และ GPU ประสิทธิภาพสูงรับผิดชอบการคิดวิเคราะห์ การรับรู้ และการประมวลผล AI ที่ซับซ้อน ขณะที่ NPU และ Adaptive SoC รับงานที่ต้องการความหน่วงต่ำและประหยัดพลังงาน ส่วน FPGA ดูแลการควบคุมเซ็นเซอร์และตัวขับเคลื่อนที่ต้องการความแม่นยำและการตอบสนองที่คาดการณ์ได้ การแบ่งหน้าที่เช่นนี้ทำให้ Embedded AI systems สามารถจัดการงานที่ต่างกันได้อย่างเหมาะสม และยังทำงานต่อได้แม้เครือข่ายมีปัญหา เพราะการประมวลผลสำคัญเกิดที่ขอบเครือข่าย ไม่ได้ผูกชีวิตไว้กับคลาวด์
จากสายพานการผลิตถึงถุงมืออัจฉริยะ: Physical AI ในโลกการใช้งานจริง
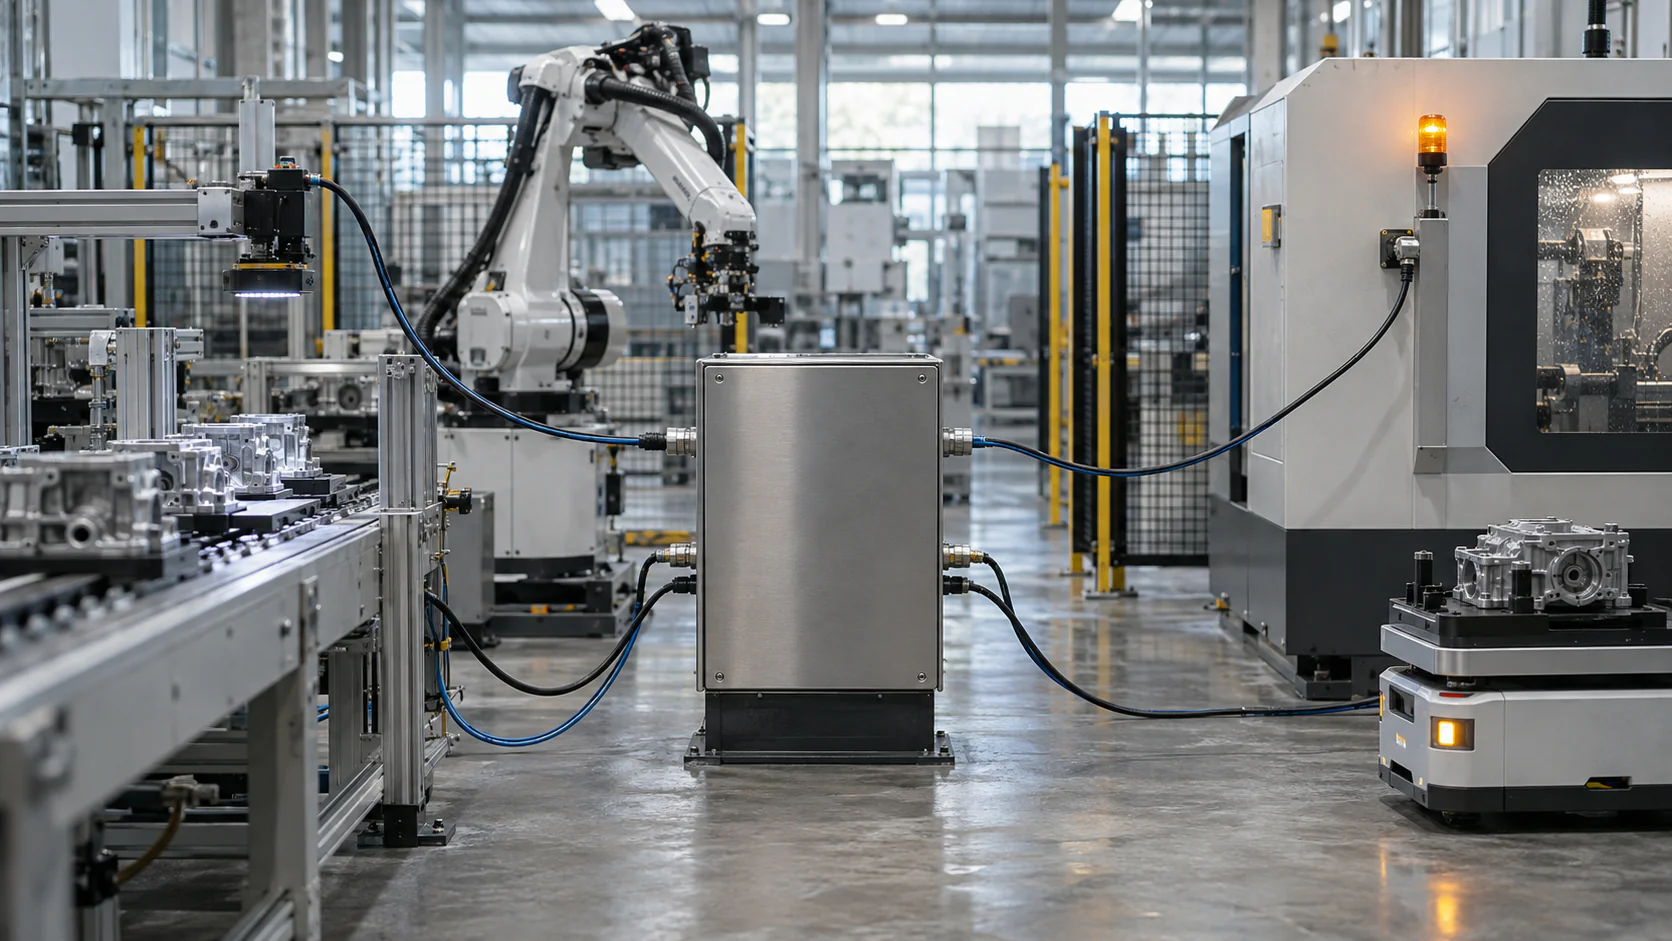
Physical AI ไม่ได้เป็นแค่แนวคิดในห้องวิจัย แต่เริ่มฝังตัวในโรงงาน โลจิสติกส์ และบริการรอบตัวแล้ว หุ่นยนต์อุตสาหกรรมแบบเดิมทำงานตามโปรแกรมตายตัว แต่ Physical AI ทำให้หุ่นยนต์ปรับตัวกับการเปลี่ยนตำแหน่ง รูปร่าง และลักษณะของวัตถุได้ ขยายขอบเขตการใช้งานทั้งด้านการผลิต โลจิสติกส์ และบริการในชีวิตประจำวัน หุ่นยนต์ฮิวมานอยด์ที่จดจำและจัดเรียงสิ่งของหลากรูปทรงบนชั้นวาง หรือแขนกลที่ควบคุมแรงและมุมได้ใกล้เคียงช่างฝีมือ คือภาพชัดของการที่ AI ลงมาจับต้องชิ้นงานจริง
ในอีกมุมหนึ่ง อุปกรณ์อย่างถุงมือติดตามการเคลื่อนไหวมือที่ใช้การวัดสนามแม่เหล็กไฟฟ้าเพื่อบันทึกการเคลื่อนไหวของนิ้วทั้งห้าโดยไม่ต้องใช้กล้องภายนอก เปิดทางให้เก็บข้อมูลทักษะการทำงานของคนไปใช้ฝึกหุ่นยนต์ ควบคุมหุ่นยนต์จากระยะไกล และรักษาทักษะของพนักงานที่มีประสบการณ์ เพื่อสนับสนุนการทำงานอัตโนมัติของงานซับซ้อนที่ต้องทำด้วยมือ ตัวอย่างอื่นคือ หุ่นยนต์ในโรงงานที่ทำงานร่วมกับมนุษย์ ยานยนต์อัตโนมัติที่ต้องตรวจจับและตอบสนองต่อสิ่งกีดขวาง หรืออุปกรณ์แพทย์ที่ช่วยแพทย์ตัดสินใจแบบเรียลไทม์ ทั้งหมดนี้เกิดขึ้นได้เพราะมี Physical AI hardware อยู่ใกล้เซ็นเซอร์และตัวขับเคลื่อน ไม่ใช่แค่โมเดลบนคลาวด์ที่อยู่ไกลออกไป
ออกแบบใหม่ทั้งสาย: สถาปัตยกรรมจากเซ็นเซอร์ถึงซิลิคอน
ปัญหาที่มักถูกมองข้ามคือ เมื่อเราแปลงเหตุการณ์จากเซ็นเซอร์แบบ event-based ให้เข้ากับสถาปัตยกรรมประมวลผลดั้งเดิม ประสิทธิภาพที่ได้จากความเบาบางของข้อมูลกลับถูกกัดกร่อนไป เพราะต้องเพิ่มเวลา ตำแหน่ง และเมทาดาทาหลายบิตต่อเหตุการณ์หนึ่ง สุดท้ายเรากลับไปจบที่สตรีมข้อมูลหนาแน่นเหมือนเดิม ทั้งที่โลกจริงให้ข้อมูลแบบบางและไม่สม่ำเสมอ
หากอยากให้ Physical AI ไปไกลกว่าเดโมในงานแสดงเทคโนโลยี เราต้องกล้าคิดใหม่ทั้งสายข้อมูล ตั้งแต่เซ็นเซอร์จนถึงซิลิคอน ความสำเร็จของ Physical AI ไม่ได้ขึ้นกับโมเดล AI เพียงอย่างเดียว แต่ต้องดูการทำงานร่วมกันของทั้งระบบ ตั้งแต่การรับสัญญาณ การประมวลผล การวางแผน ไปจนถึงการควบคุมและสั่งงานอุปกรณ์จริง แนวทางหนึ่งคือใช้ซิลิคอนเฉพาะทางเพื่อแปลงเหตุการณ์เป็นสถานะที่เกี่ยวข้องกับงานโดยตรงตั้งแต่ใกล้เซ็นเซอร์ ลดการเคลื่อนย้ายข้อมูลและภาระอินเทอร์เฟซที่ไม่จำเป็น เมื่อรวมกับการออกแบบ sensor-to-logic แบบ Neuromorphic ที่ประมวลผลเหตุการณ์ใกล้ต้นทางในเวลาแท้จริง เราจะได้สถาปัตยกรรม Edge AI ที่ตอบสนองเร็ว คาดการณ์ได้ และประหยัดพลังงานพอสำหรับการทำงานต่อเนื่องในโลกจริง