
ข้อสรุปตั้งแต่ต้น: กล้องอย่างเดียว ไม่พอสำหรับรถไร้คนขับ
ระบบขับเคลื่อนอัตโนมัติคือชุดเทคโนโลยีที่ใช้เซนเซอร์ ซอฟต์แวร์ และปัญญาประดิษฐ์ในการควบคุมรถแทนมนุษย์ ตั้งแต่การรับรู้สภาพแวดล้อม การตัดสินใจ ไปจนถึงการควบคุมคันเร่ง พวงมาลัย และเบรก โดยเป้าหมายสูงสุดคือการให้รถวิ่งได้อย่างปลอดภัยในทุกสถานการณ์โดยไม่ต้องมีคนขับคอยเฝ้าเลยแม้แต่น้อยในระดับการขับขี่อัตโนมัติขั้นสูง
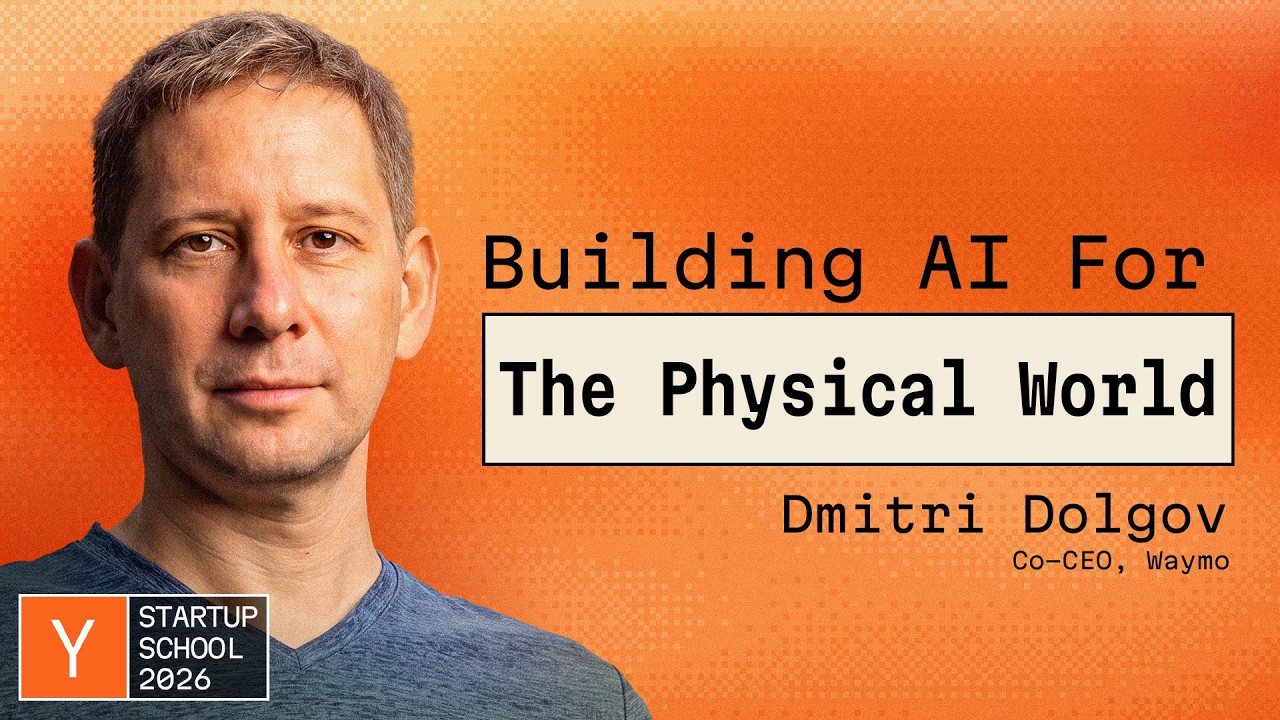
แก่นของข้อถกเถียงวันนี้คือคำถามว่า “กล้องอัตโนมัติเท่านั้น” เพียงพอไหมสำหรับระดับไร้คนขับจริงๆ co-CEO ของ Waymo คือ Dmitri Dolgov ให้คำตอบชัดในงานของ Y Combinator ว่าไม่พอ และนี่คือเหตุผลที่รถของบางค่ายยังไปไม่ถึงการขับเคลื่อนอัตโนมัติเต็มรูปแบบ เขาชี้ว่าระบบที่ใช้แต่กล้องคือการรับรู้แบบอ่อนหรือ weak sensing ทำให้เส้นโค้งความปลอดภัยหยุดพัฒนาเร็วเกินไป เมื่อเทียบกับสิ่งที่จำเป็นต่อ Level 3/Level 4 ที่ต้องรับมือเหตุการณ์สุดขั้ว ตั้งแต่แสงน้อย ฝุ่นจัด ไปจนถึงสิ่งของบังเลนส์.
เหตุผลเชิงเทคนิค: ทำไม Waymo ยืนยันว่า lidar และ radar ขาดไม่ได้
ในมุมของ Dolgov มนุษย์อาจใช้แค่ดวงตาขับรถได้ แต่ถ้าระบบขับเคลื่อนอัตโนมัติเลียนแบบมนุษย์เพียง “ประมาณหนึ่ง” ก็จะติดเพดานด้านความปลอดภัยเร็วเกินไป เพราะกล้องอ่อนไหวต่อความมืด แสงย้อน พายุฝุ่น หรือแม้แต่เศษกิ่งไม้ที่บังเลนส์ ซึ่งสามารถทำให้รถอัตโนมัติหยุดชะงักได้ในไม่กี่วินาที.
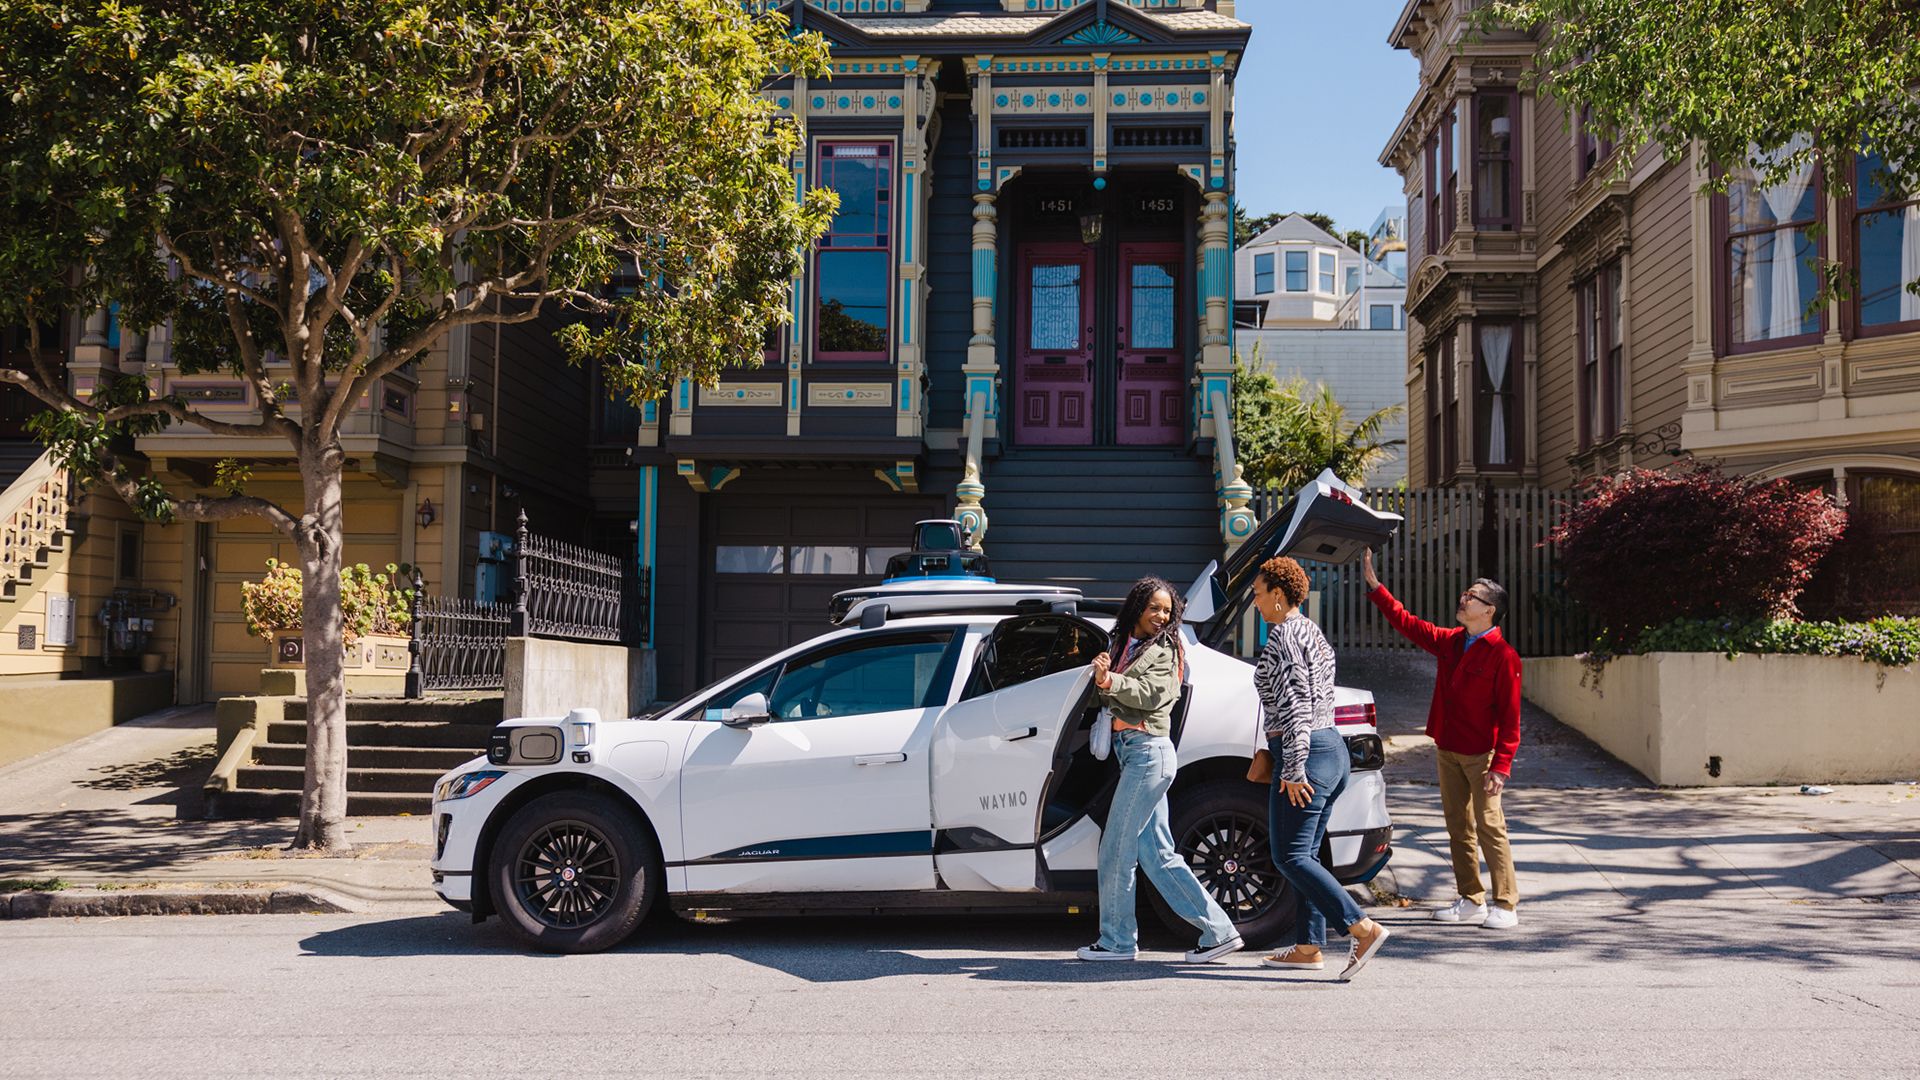
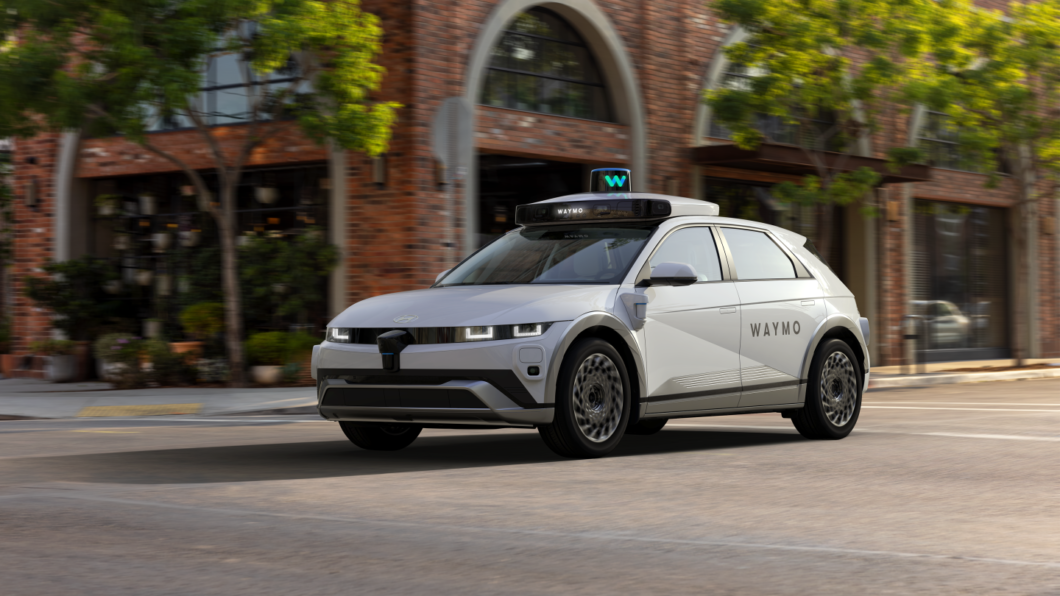
Waymo จึงเลือกแนวทางเซนเซอร์ฟิวชัน ผสมผสานกล้องเซ็นความละเอียดสูงกับเซนเซอร์ lidar radar แทนการพึ่งพากล้องเพียงอย่างเดียว รถของบริษัทใช้กล้องเพื่อให้รายละเอียดสีและรูปร่าง ใช้ lidar วัดโครงสร้างสามมิติของสภาพแวดล้อมรอบรถ และใช้ radar ทะลุหมอก ฝน หิมะ พร้อมอ่านความเร็วของวัตถุด้วยเอฟเฟกต์ Doppler. Dolgov เน้นว่าทั้งสามไม่ได้เป็นแค่ “แบ็กอัพ” กัน แต่ทำหน้าที่ต่างกันเพื่อสร้างภาพรวมที่แม่นยำและซ้อนทับกันได้ เมื่อกล้องมีปัญหา ตัวอย่างชัดคือเหตุการณ์ที่กิ่งไม้ติดที่ปัดน้ำฝนบังกระจกกล้อง แต่รถของ Waymo ยังอาศัย lidar กับ radar วิ่งกลับศูนย์ได้อย่างปลอดภัย.
เมื่อกล้องต้องสู้กับสภาพจริง: ตัวเลขอุบัติเหตุและบทเรียนจากสนาม
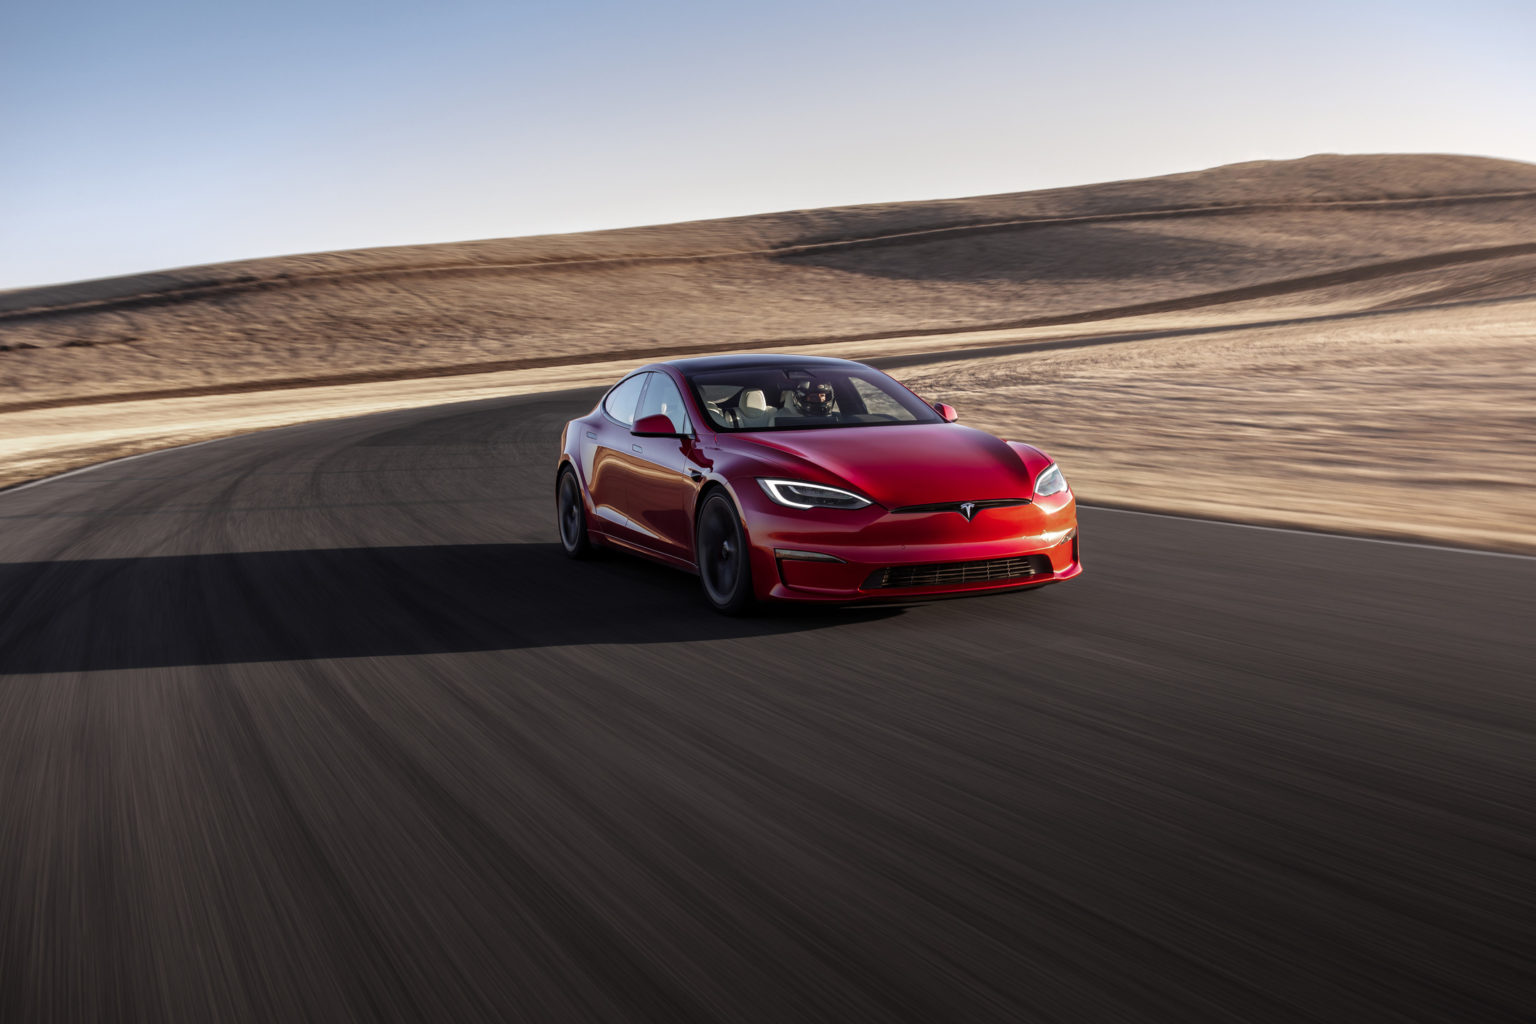
แม้ Dolgov ไม่เอ่ยชื่อ Tesla แต่ทุกคนรู้ว่าเป้าหมายของคำวิจารณ์คือแนวคิด Tesla Vision ที่ตัด lidar ทิ้งเพราะมองว่าแพงและไม่จำเป็น พร้อมย้ำว่าถนนสร้างมาให้มนุษย์ใช้สายตา จึงควรสร้างระบบขับเคลื่อนอัตโนมัติด้วยกล้องเท่านั้น. ทางเทคนิค แนวคิดนี้ช่วยลดต้นทุนฮาร์ดแวร์ แต่คำถามคือมันทำลายความปลอดภัยหรือไม่เมื่อจะก้าวไปสู่รถไร้คนขับเต็มตัว
ข้อมูลสนามเริ่มตอบคำถามนั้นอย่างตรงไปตรงมา Tesla มีอัตราอุบัติเหตุแย่กว่ามนุษย์ราวสามเท่า แม้ยังมีคนคุมอยู่หลังพวงมาลัย ขณะที่ตัวเลขจาก Waymo บ่งชี้ว่าระบบของตนปลอดภัยกว่ามนุษย์ถึง 17 เท่า จากระยะสะสมประมาณ 220 ล้านไมล์แบบไร้ผู้โดยสารคุม. อีกด้านหนึ่ง บริการรถไร้คนขับของ Motional ที่ใช้ Hyundai Ioniq 5 พร้อมเซนเซอร์ lidar radar ทำระยะมากกว่าสองล้านไมล์โดยไม่มีอุบัติเหตุที่ตนเป็นฝ่ายผิดเลย. เมื่อเทียบกับ Tesla ที่เพิ่งทำไมล์ไร้คนขับได้ราว 380,000 ไมล์ในปีที่ผ่านมา ตัวเลขเหล่านี้คือคำเตือนว่าการประหยัดเซนเซอร์อาจแลกมาด้วยความเสี่ยงที่ผู้ใช้ยอมรับไม่ได้.
เซนเซอร์ฟิวชันกับมาตรฐานความปลอดภัยใหม่ของรถยนต์อัตโนมัติ
ประเด็นกล้องอัตโนมัติเท่านั้นจึงไม่ใช่ข้อสงสัยทางวิศวกรรมล้วนๆ แต่เป็นการถกเถียงเชิงมาตรฐานของอุตสาหกรรม ว่าระบบขับเคลื่อนอัตโนมัติที่รับคนทั่วไปขึ้นรถโดยไม่ต้องมีคนขับควรปลอดภัยแค่ไหน ผู้เล่นอย่าง Waymo และ Motional ตอบชัดว่าควรใกล้ “ไร้ข้อผิดพลาด” ให้มากที่สุด เพราะหากมีอุบัติเหตุเกิดซ้ำๆ ความเชื่อมั่นของผู้โดยสารจะพัง และเทคโนโลยีอาจถูกปฏิเสธไปทั้งชุด.
แนวทางเซนเซอร์ฟิวชันจึงเป็นทั้งเกราะป้องกันและข้อแสดงความรับผิดชอบต่อสังคม การมีเซนเซอร์ lidar radar ร่วมกับกล้องไม่ใช่การเพิ่มลูกเล่น แต่คือการสร้างความซ้ำซ้อนด้านการรับรู้ที่จำเป็นสำหรับ Level 3/Level 4 เพื่อไม่ให้ระบบพังเมื่อเซนเซอร์ตัวใดตัวหนึ่งล้มเหลว Dolgov ย้ำว่าการรวมหลายเทคโนโลยีเข้าด้วยกันทำให้การขับเคลื่อนอัตโนมัติมีความปลอดภัยและความเชื่อถือสูงกว่าอย่างชัดเจน. ในเมื่อคำถาม “ใครถูก” เปิดกว้างให้ถกเถียงต่อได้ แต่ข้อมูลภาคสนามและทิศทางของผู้เล่นรายใหญ่กำลังสะท้อนมาตรฐานใหม่ว่า รถยนต์อัตโนมัติที่รับผิดชอบชีวิตคน ควรยืนอยู่บนหลายเซนเซอร์ มากกว่าจะเดิมพันทุกอย่างกับกล้องเพียงชุดเดียว.