
สองเครื่องมือ รับมือคนละช่วงของการพัฒนาหุ่นยนต์
เครื่องมือ Physical AI คือซอฟต์แวร์และสภาพแวดล้อมที่ช่วยให้ระบบปัญญาประดิษฐ์เรียนรู้จากการจำลองหรือข้อมูลจากหุ่นยนต์จริง พร้อมทดสอบและปรับปรุงการทำงานก่อนนำไปใช้ในภาคสนามหรือระหว่างปฏิบัติงานจริง แนวทางนี้สำคัญขึ้นเมื่อการประมวลผล AI ทางกายภาพย้ายเข้าสู่ศูนย์ข้อมูลมากขึ้น และทีมพัฒนาต้องเชื่อมโลกของโมเดลเข้ากับเครื่องจักรที่ลงมือทำงานได้
เมื่อวันที่ 5 พฤศจิกายน 2026 Serve Robotics เปิดตัว Physical AI Services ให้บริษัทอื่นเข้าถึงเครื่องมือเชื่อมต่อหุ่นยนต์ คัดสรรข้อมูล และเตรียมข้อมูลฝึกจากโลกจริง วันถัดมา Ai2 เปิดตัว ToyBlocks สภาพแวดล้อมแรกของ FoundationWorlds ที่รวมการจำลองแบบเปิด การสาธิตที่สร้างขึ้น โมเดลที่ฝึกแล้วสองโมเดล และเครื่องมือประเมินผล ทั้งคู่จึงไม่ได้แข่งกันทำสิ่งเดียวกัน: Serve จัดการวงจรข้อมูลและฝูงหุ่นยนต์ที่ทำงานอยู่ ส่วน Ai2 ทำให้การฝึกและทดสอบในฉากจำลองทำซ้ำได้
ความต่างนี้มีความหมายต่อทีมพัฒนาอย่างตรงไปตรงมา การฝึกหุ่นยนต์ AI ต้องมีทั้งสนามทดลองที่ควบคุมได้และข้อมูลจากสภาพแวดล้อมจริง หากมีอย่างใดอย่างหนึ่งเพียงลำพัง โมเดลอาจเก่งในโจทย์ที่จัดเตรียมไว้แต่รับมือเหตุไม่คาดคิดไม่ได้ หรือมีข้อมูลมหาศาลแต่ค้นหาตัวอย่างที่นำไปปรับปรุงระบบได้ยาก
Serve เปลี่ยนประสบการณ์ภาคสนามให้เป็นโครงสร้างพื้นฐาน
จุดแข็งของ Serve คือการเริ่มจากปัญหาที่เกิดขึ้นจริงเมื่อหุ่นยนต์ออกไปทำงานจำนวนมาก บริษัทระบุว่าใช้งานหุ่นยนต์แล้วมากกว่า 2,000 ตัวในกว่า 40 เมืองและโรงพยาบาล 27 แห่ง Physical AI Services นำโครงสร้างพื้นฐานที่พัฒนาระหว่างขยายกิจการมาต่อยอดเป็นชุดผลิตภัณฑ์ เพื่อให้ลูกค้าใช้เวลาวิศวกรกับเครื่องจักรและระบบอัตโนมัติของตน แทนการสร้างระบบเชื่อมต่อและจัดการข้อมูลขึ้นใหม่
Serve Link เชื่อมเครื่องจักรภาคสนามกับโมเดล ระบบติดตาม และระบบฝึกสอน พร้อมจัดการงาน ตรวจสอบสถานะ ช่วยเหลือจากระยะไกล และเก็บตัวอย่างที่ท้าทาย การรองรับเครือข่ายหลายแบบยังช่วยให้ฝูงหุ่นยนต์ติดต่อกับระบบได้แม้สภาพการเชื่อมต่อแตกต่างกัน ส่วน Serve Data Curator เปลี่ยนข้อมูลจากเซ็นเซอร์จำนวนมากให้ค้นหาและตรวจสอบได้ วิศวกรจึงตามหาความล้มเหลวและกรณีหายากเพื่อสร้างชุดข้อมูลสำหรับฝึกหรือประเมินผลได้โดยไม่ต้องไล่ดูบันทึกทุกชิ้น
นี่คือบริการที่ตอบโจทย์หลังหุ่นยนต์เริ่มปฏิบัติงานแล้ว ข้อมูลหุ่นยนต์ไม่ใช่เพียงผลพลอยได้จากการทำงาน แต่เป็นวัตถุดิบสำหรับปรับปรุงโมเดลในรอบถัดไป การเชื่อมการค้นพบตัวอย่างเข้ากับเวิร์กโฟลว์แมชชีนเลิร์นนิงทำให้ทีมย้อนกลับไปตัดสินใจได้ว่าควรเก็บข้อมูลหรือจำลองสถานการณ์แบบใดต่อ อย่างไรก็ตาม คุณค่าของบริการนี้ขึ้นกับคุณภาพและความหลากหลายของข้อมูลจริงที่มีให้ใช้งาน

ToyBlocks ทำให้ความล้มเหลวเป็นส่วนหนึ่งของการทดลอง
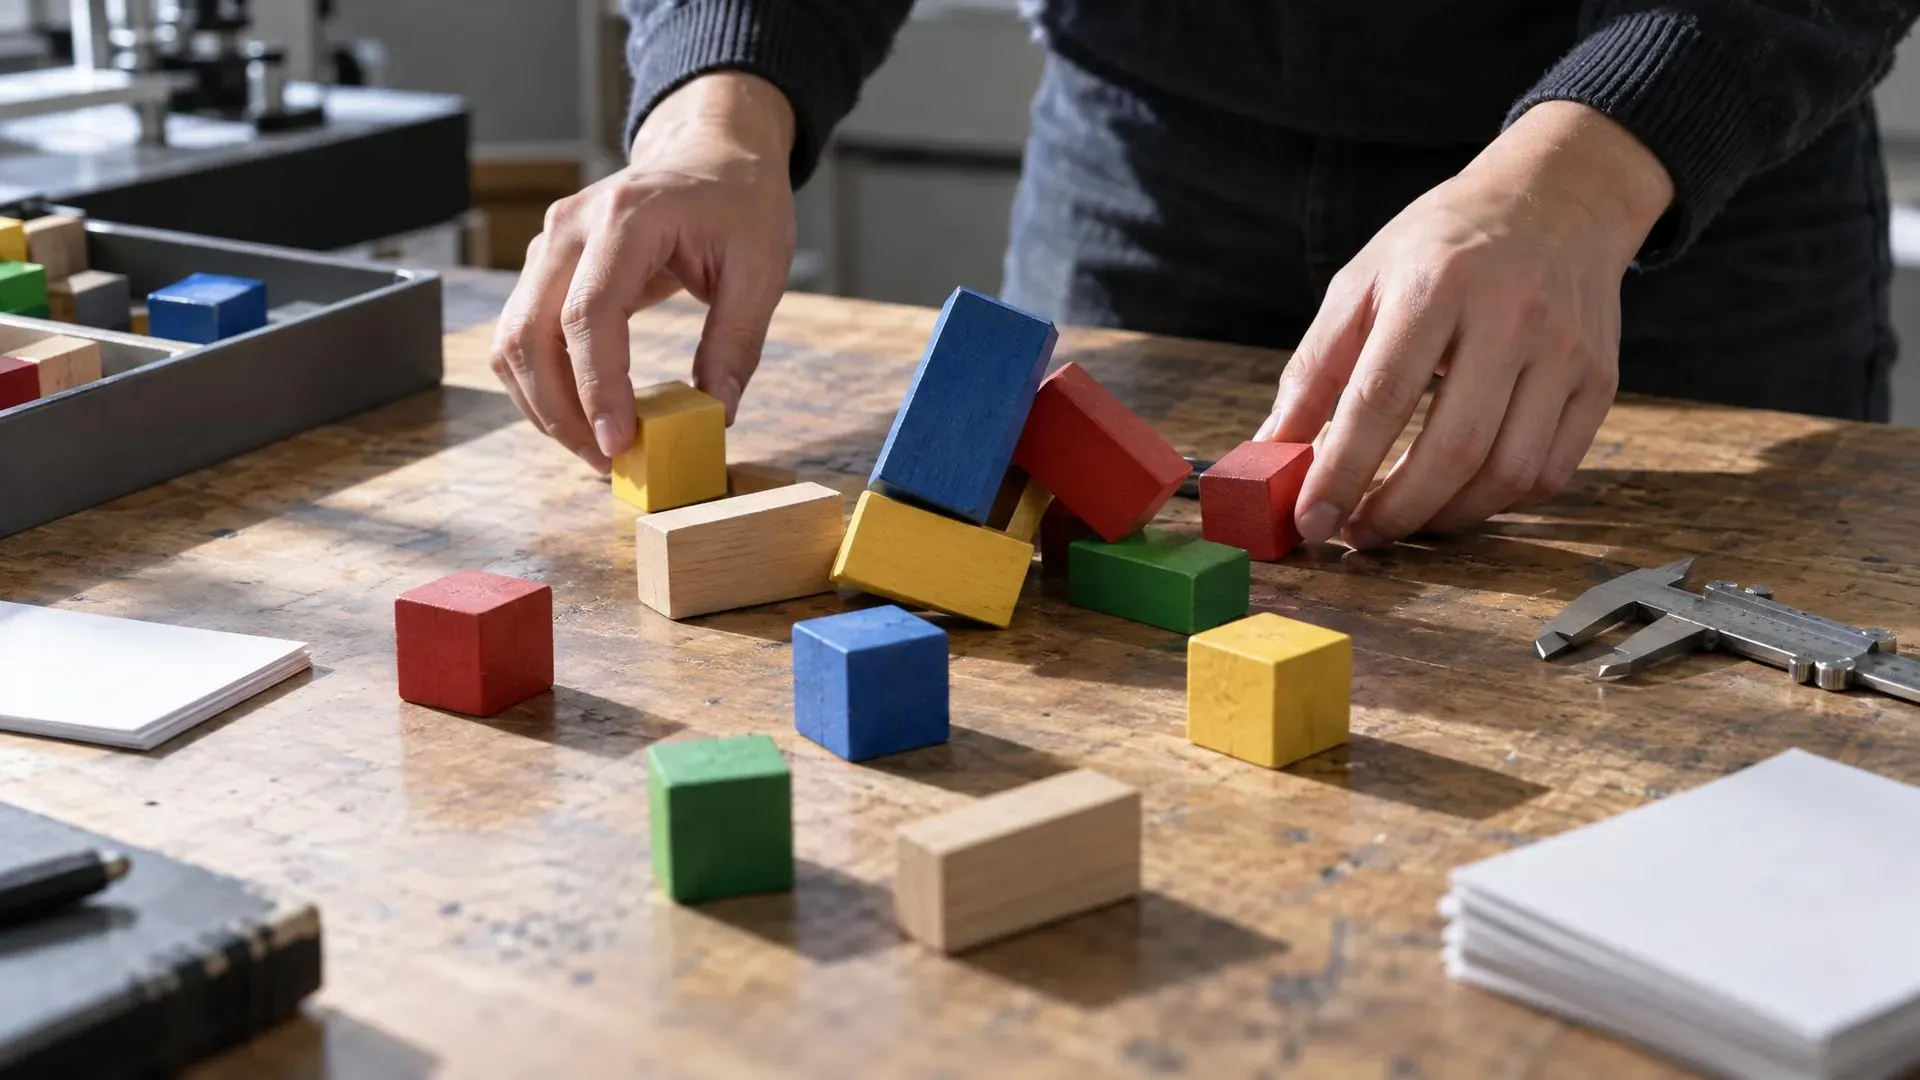
ToyBlocks เลือกโจทย์แคบแต่มีประโยชน์: ให้แขนหุ่นยนต์จัดการบล็อกที่ต้องผลัก พลิก ซ้อน ค้นหา และคัดแยก บางชิ้นซ่อนตัวอักษรหรือภาพไว้ หุ่นยนต์จึงต้องพลิกดูก่อนตัดสินใจ การเปลี่ยนขนาดบล็อกและความสูงของโต๊ะช่วยตรวจว่าระบบยังทำงานได้หรือไม่เมื่อรูปทรงและตำแหน่งเปลี่ยนไป
Ai2 ใช้การเรียนรู้แบบเสริมกำลังและการวางแผนการเคลื่อนไหวใน Isaac Lab ของ Nvidia เพื่อสร้างทักษะและสาธิตงาน โดยอาศัยสถานะจำลองที่ให้ตำแหน่งกับทิศทางของบล็อกอย่างแม่นยำ แทนการประเมินจากภาพกล้องเพียงอย่างเดียว ผู้วิจัยยังปรับสัดส่วนข้อมูลฝึก แยกข้อผิดพลาดด้านการวางแผนออกจากการสั่งการ และนำสถานะที่ล้มเหลวกลับไปสร้างตัวอย่างใหม่ได้ จุดนี้ทำให้เครื่องมือสร้างข้อมูลเป็นวิธีควบคุมการทดลอง ไม่ใช่แค่เครื่องปั๊มชุดข้อมูลขนาดใหญ่
เวอร์ชันแรกมีชุดสาธิตงานระยะยาว 85,336 ชุด ครอบคลุมการทำงานเกือบ 1,600 ชั่วโมงและ 144 ล้านเฟรม ตัวเลขนี้แสดงให้เห็นศักยภาพในการทดลองซ้ำ แต่ไม่ควรตีความว่าโมเดลพร้อมรับงานจริงทุกชนิด รายงานการประเมินของ Ai2 ระบุว่าโมเดลการกระทำหลายแบบยังปรับใช้กับงานใหม่ได้ไม่ดี แม้ผ่านการฝึกด้วยข้อมูลจำนวนมาก นี่เป็นคำเตือนที่มีค่า: การจำลองช่วยเปิดโปงจุดอ่อนและลดการลองผิดลองถูกบนเครื่องจริง แต่ไม่ได้ลบช่องว่างระหว่างโลกเสมือนกับโลกกายภาพ
อนาคตขึ้นกับการต่อวงจรระหว่างข้อมูลจำลองกับข้อมูลจริง
เมื่อเทียบกัน ToyBlocks เก่งเรื่องแยกสาเหตุของความผิดพลาดและสร้างการทดลองที่ทำซ้ำได้ ส่วน Physical AI Services ของ Serve เน้นเชื่อมต่อ คัดกรอง และใช้ข้อมูลจากหุ่นยนต์ที่ปฏิบัติงานจริง ทั้งสองแนวทางจึงควรต่อกันมากกว่าถูกมองเป็นคู่แข่ง: ใช้การจำลองหาสถานการณ์ยากและฝึกทักษะ จากนั้นตรวจสอบผลกับเครื่องจริง แล้วนำความล้มเหลวภาคสนามกลับไปสร้างการทดสอบรอบใหม่
Ai2 วางแผนเผยแพร่รุ่นที่สองซึ่งจะมีชุดข้อมูลใหญ่ขึ้น ทักษะมากขึ้น และการประเมินที่ครอบคลุมขึ้น รวมถึงการฝึกเสริมกำลังแบบผสานรวม ซึ่งยังไม่มีในแพ็กเกจปัจจุบัน เป้าหมายระยะยาวยังขยายไปสู่การควบคุมแขนสองข้าง มือที่คล่องแคล่วขึ้น เซ็นเซอร์แรงและสัมผัส และการจัดการบล็อกที่ไม่ได้เรียงเป็นระเบียบ ทิศทางนี้ชี้ว่าการพัฒนาเครื่องมือยังต้องพิสูจน์ตัวเองต่อ เมื่อโจทย์ออกจากโต๊ะทดลอง
ข้อสรุปคือการพัฒนาหุ่นยนต์ไม่ได้จบที่การสร้างโมเดลหรือเพิ่มข้อมูลฝึก แต่ต้องมีระบบที่ทำให้ทดลองได้อย่างมีวินัยและเรียนรู้จากการใช้งานจริง ToyBlocks ช่วยตรวจว่าหุ่นยนต์เรียนรู้และล้มเหลวอย่างไร ขณะที่ Serve ช่วยนำข้อมูลและฝูงหุ่นยนต์เข้าสู่วงจรปรับปรุง หากสองฝั่งเชื่อมกันได้ดี การจำลองหุ่นยนต์จะมีความหมายต่อภาคสนามมากขึ้น และข้อมูลจากโลกจริงจะกลายเป็นบทเรียนที่นำกลับไปฝึกได้จริง