
ยานยนต์ไร้คนขับระดับ 4 คืออะไร และเหตุใดการทดสอบครั้งนี้จึงสำคัญ
ยานยนต์ไร้คนขับระดับ 4 คือยานยนต์ที่ติดตั้งเทคโนโลยีขับขี่อัตโนมัติและระบบ AI ยานพาหนะขั้นสูง ทำให้รถสามารถรับรู้สภาพถนน ตัดสินใจ และควบคุมทิศทางหรือความเร็วได้เองภายในเงื่อนไขและพื้นที่ที่กำหนด โดยอาศัยข้อมูลจากเซนเซอร์ แผนที่ความละเอียดสูง และข้อมูลเรียลไทม์เพื่อให้การเดินทางมีความปลอดภัยและเสถียรมากขึ้น เหมาะกับการใช้งานในเขตเมืองและสภาพแวดล้อมที่มีรูปแบบจราจรชัดเจน
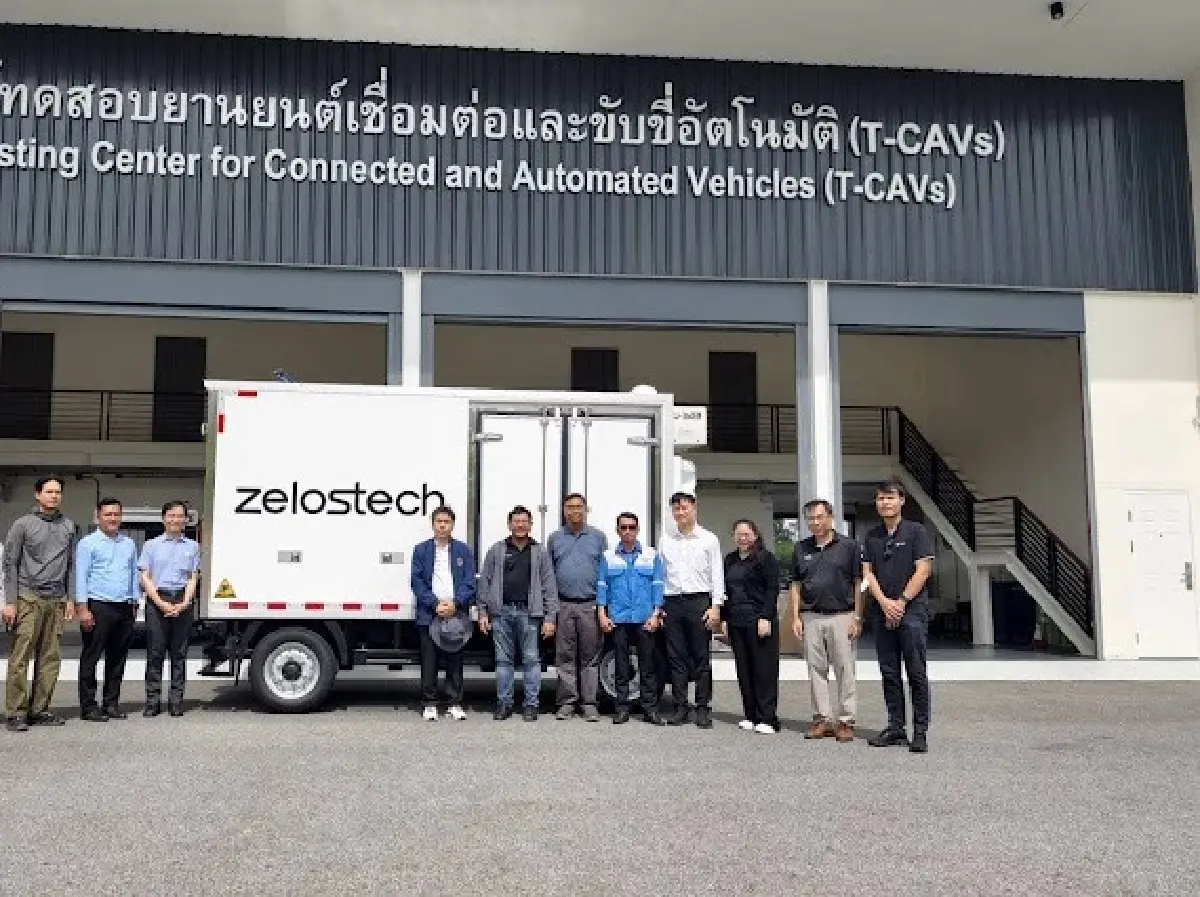
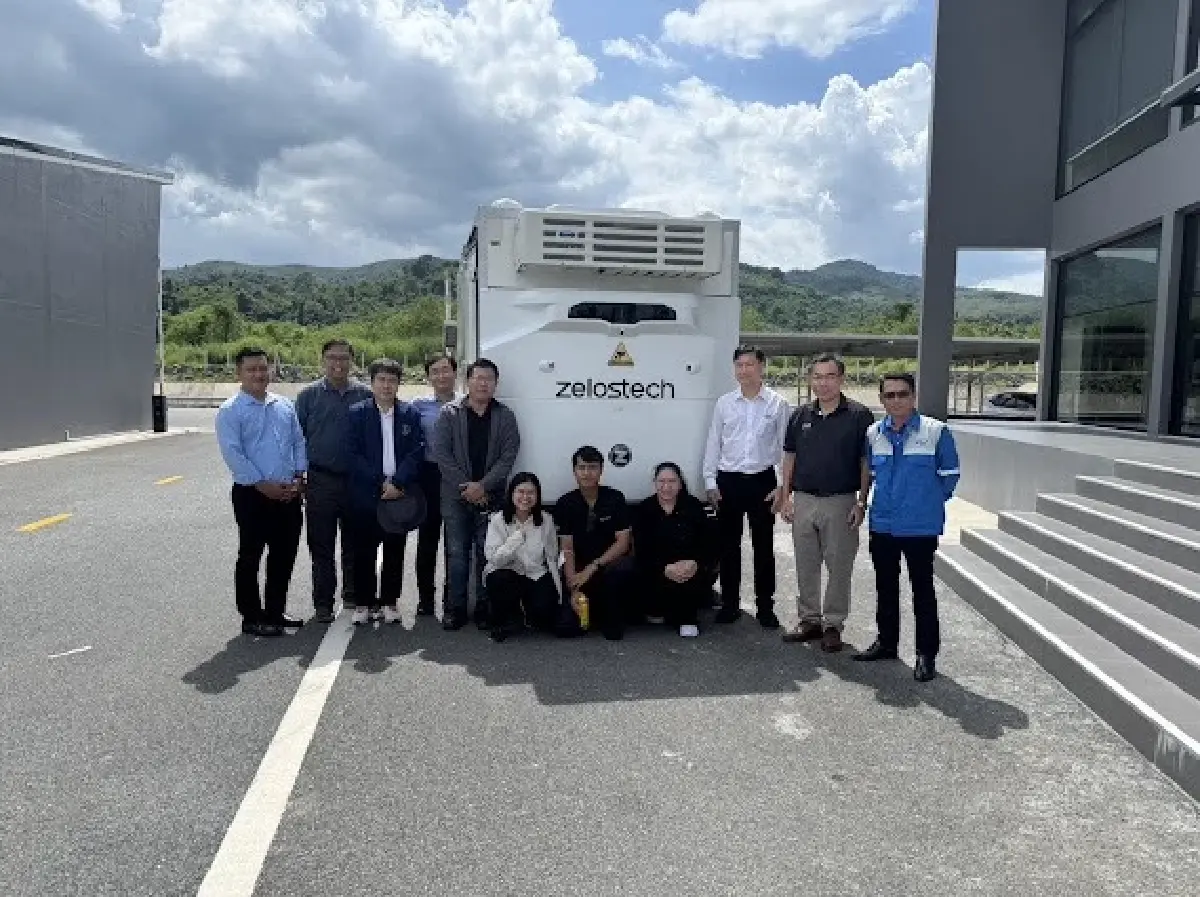
การที่กรมวิทยาศาสตร์บริการร่วมกับสำนักงานสภานโยบายการอุดมศึกษา วิทยาศาสตร์ วิจัยและนวัตกรรมแห่งชาติ เปิดการทดสอบยานยนต์ไร้คนขับระดับ 4 ครั้งแรก ณ ศูนย์ทดสอบ T-CAVs จังหวัดระยอง ไม่ใช่เพียงข่าวเทคโนโลยี แต่คือสัญญาณว่าภูมิภาคกำลังขยับจากการพูดถึงอนาคตสู่การลงมือทดสอบจริง ยานยนต์ Zelos Tech รุ่น Z5 และ Z10 ระดับ L4 ที่ถูกนำมาทดสอบเคยผ่านถนนจริงในสิงคโปร์มาก่อนแล้ว การยกแพลตฟอร์มที่พิสูจน์มาแล้วมาวัดกับบริบทถนนท้องถิ่น จึงเหมือนการเอามาตรฐานสากลมาทดสอบกับความจริงที่ซับซ้อนกว่าในพื้นที่ของตนเอง
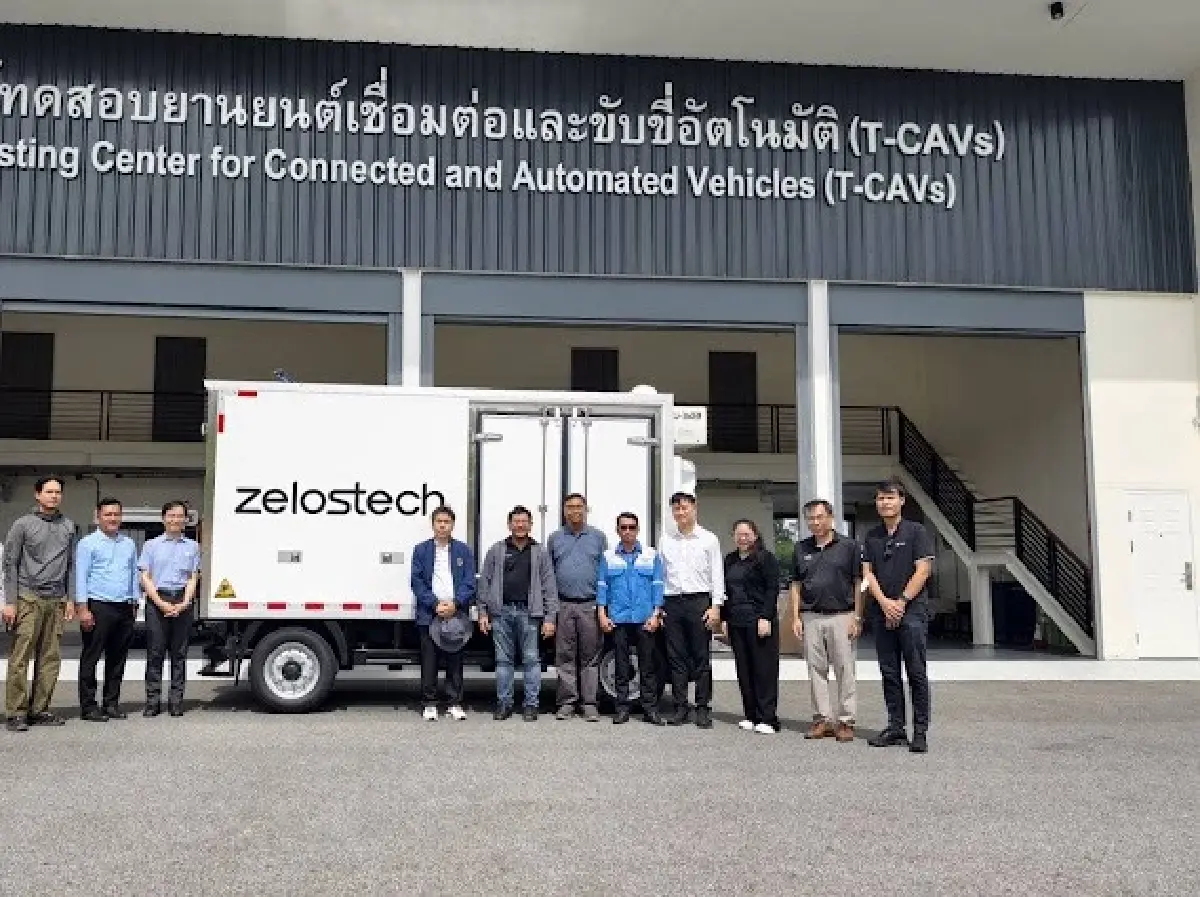
สนามทดสอบ T-CAVs และ L4 Edge Cases กว่า 20 สถานการณ์ที่สะท้อนถนนจริง
หัวใจของการทดสอบยานยนต์ไร้คนขับระดับ 4 ครั้งนี้คือความกล้าหยิบความจริงบนถนนที่ยุ่งเหยิงมาใส่ในห้องทดลอง ศูนย์ T-CAVs จังหวัดระยองถูกใช้เป็นฐานทดสอบยานยนต์เชื่อมต่อและขับขี่อัตโนมัติภาคสนาม โดยสร้างสถานการณ์จำลองมากกว่า 20 รูปแบบในชุดทดสอบที่เรียกว่า L4 Edge Cases นี่ไม่ใช่แค่การวิ่งโชว์ในสนามโล่ง แต่เป็นการออกแบบโจทย์ยากที่รถอัตโนมัติอาจต้องเจอในชีวิตจริง
ทีมทดสอบบันทึกข้อมูลตามมาตรฐาน DSSAD ที่ได้รับการอนุมัติจากหน่วยงานขนส่งของสิงคโปร์ เพื่อให้ผลลัพธ์มีน้ำหนักในระดับสากล เมื่อแยกย่อย Operational Design Domain พบความท้าทายสำคัญทั้งทางแยกที่ผู้ขับขี่ไม่เคารพป้ายหยุด ลูกระนาด รถจอดริมทาง และการจราจรที่วิ่งเร็วเกินกำหนด นี่คือภาพสะท้อนตรงไปตรงมาว่า หากยานยนต์ไร้คนขับระดับ 4 จะถูกยอมรับได้จริง ระบบต้องรับมือกับความไม่เป็นระเบียบ ไม่ใช่เพียงถนนที่สมบูรณ์แบบในตำรา
แผนที่ความละเอียดสูง เซนเซอร์รอบคัน และข้อมูลเรียลไทม์ คือเส้นเลือดของระบบ
การทดสอบครั้งนี้เริ่มต้นด้วยการสร้างแผนที่ความละเอียดสูงหรือ HD Map โดยใช้ระบบ Mobile Mapping System ร่วม 3D LiDAR กล้อง 6 ตัวรอบคัน และระบบ GNSS ร่วมกับ IMU เพื่อสแกนพื้นที่ศูนย์ T-CAVs และนิคมอุตสาหกรรม WHA Eastern Seaboard Industrial Estate สร้างทั้ง Point Cloud และแผนที่เชิงเวกเตอร์แบบ Lanelet 2 นี่คือโครงสร้างข้อมูลที่ทำให้รถรู้จักโลกภายนอกอย่างละเอียดกว่าระบบนำทางทั่วไปหลายเท่า
การทดลองยังศึกษาข้อจำกัดของการขับขี่กลางคืนที่กล้องทำงานได้ไม่ดีในสภาพแสงน้อย ทำให้ต้องพึ่ง LiDAR และ RADAR มาชดเชย หากมองร่วมกับแนวโน้มจากงานประชุมที่เน้นการใช้ AI-powered location intelligence หรือข้อมูลสถานที่เชิงลึกที่ทำงานร่วมกับ AI เพื่อตัดสินใจแบบเรียลไทม์ จะเห็นภาพเดียวกันชัดเจนว่า ยานยนต์ไร้คนขับระดับ 4 จะอยู่ได้ก็ต่อเมื่อเชื่อมกับระบบข้อมูลเรียลไทม์ที่แม่นยำทั้งตำแหน่ง แผนที่ และสภาพจราจร ไม่ใช่แค่ซอฟต์แวร์ภายในรถเพียงอย่างเดียว
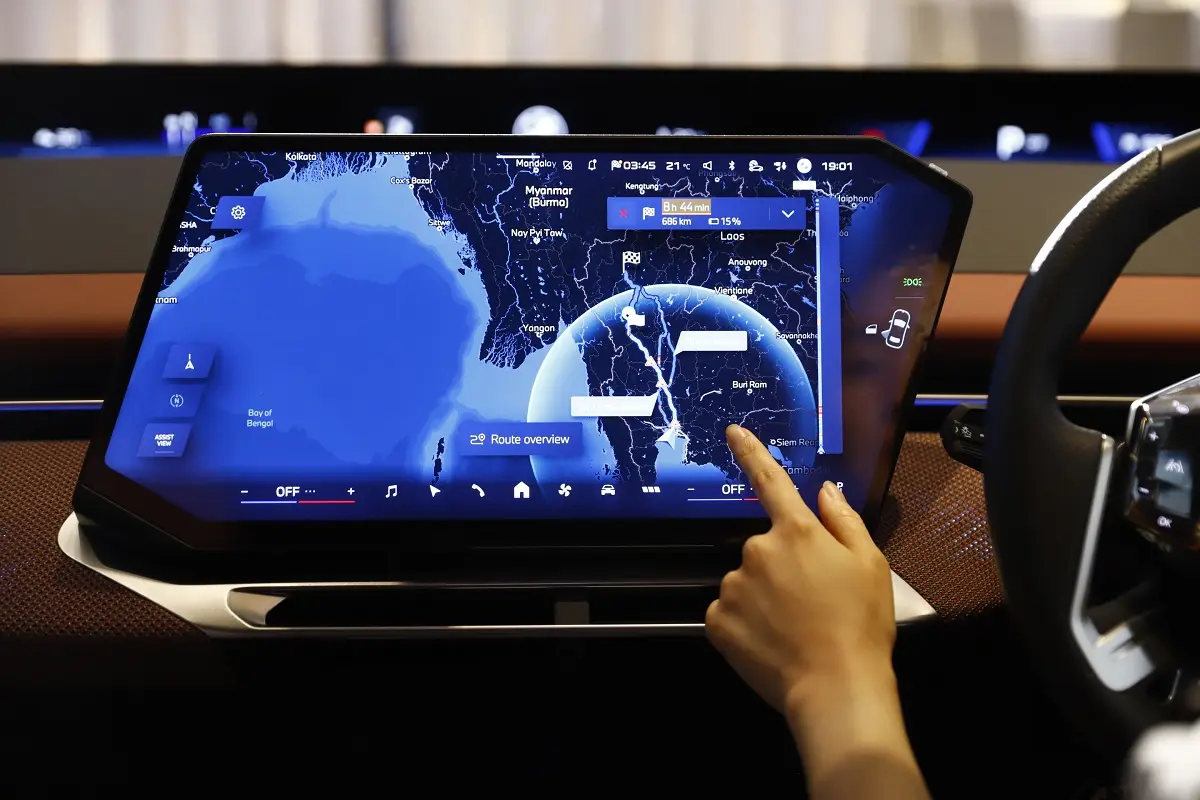
จากระบบนำทางสู่สมองกลางของยานพาหนะ AI เปลี่ยนรถให้กลายเป็นแพลตฟอร์มอัจฉริยะ
การทดสอบยานยนต์ไร้คนขับระดับ 4 จะไม่มีความหมายหากระบบ AI ยานพาหนะยังคิดแบบเครื่องนำทางรุ่นเก่า งานประชุมเกี่ยวกับอนาคตการเดินทางที่จัดร่วมกับภาครัฐ ผู้ผลิตยานยนต์ และบริษัทเทคโนโลยี แสดงชัดว่าประเด็นหลักคือการใช้ AI-powered location intelligence มาช่วยตัดสินใจแบบเรียลไทม์ ตั้งแต่ความปลอดภัยบนถนน การวางแผนเมืองอัจฉริยะ ไปจนถึงประสบการณ์ในรถยุคใหม่ รถจึงไม่ได้เป็นแค่ผู้ขับตามคำสั่ง แต่เป็นผู้ตีความบริบทที่ซับซ้อนของถนน
เมื่อระบบ AI ผสานกับ ADAS และ Navigation on Autopilot ระบบในรถกำลังเปลี่ยนจากเครื่องมือนำทางพื้นฐานไปสู่แพลตฟอร์มที่เข้าใจบริบทถนน ประเมินสถานการณ์ล่วงหน้า และช่วยตัดสินใจขณะขับขี่ ข้อมูลแบบเรียลไทม์และแผนที่คุณภาพสูงจึงกลายเป็นทรัพยากรหลัก ไม่ต่างจากเชื้อเพลิงของยุคเดิม ใครควบคุมข้อมูลเหล่านี้ได้ดี ย่อมมีโอกาสสร้างยานยนต์ไร้คนขับระดับ 4 ที่ปลอดภัยและเชื่อถือได้มากกว่า
เหตุใดการทดลองครั้งนี้จึงเปลี่ยนเกมโครงสร้างการเดินทางในภูมิภาค
สิ่งที่น่าจับตาไม่ใช่แค่ภาพรถวิ่งเองในสนาม แต่คือบทบาทของข้อมูลเชิงเทคนิคที่กรมวิทยาศาสตร์บริการเก็บและวิเคราะห์จากการทดสอบครั้งนี้ ซึ่งถูกระบุชัดว่าจะนำไปใช้กำหนดหลักเกณฑ์และแนวทางการทดสอบยานยนต์อัตโนมัติ เพื่อเตรียมความพร้อมด้านเทคโนโลยีความปลอดภัยและโครงสร้างพื้นฐาน รองรับการเป็นฐานทดสอบและพัฒนา CAV ในระดับภูมิภาค หมายความว่าการทดลองไม่จบที่ห้องแลบ แต่จะสะท้อนกลับไปสู่กฎเกณฑ์และมาตรฐานใหม่
ในอีกด้าน การรวมตัวกันของภาครัฐ ภาคเอกชน และบริษัทเทคโนโลยีในเวทีที่เน้น AI ข้อมูลเรียลไทม์ และเทคโนโลยีระบุตำแหน่งเพื่อรองรับรถที่ขับเคลื่อนด้วยซอฟต์แวร์ ระบบขนส่ง และเมืองอัจฉริยะ แสดงให้เห็นว่านี่ไม่ใช่โครงการเดี่ยว แต่เป็นการเริ่มสร้างระบบนิเวศยานยนต์ไร้คนขับระดับ 4 อย่างจริงจัง หากการทดสอบยังเดินหน้าต่อเนื่อง สนาม T-CAVs และข้อมูลที่ได้อาจกลายเป็นแม่เหล็กดึงโครงการเทคโนโลยีขับขี่อัตโนมัติระดับภูมิภาคให้เข้ามาทดลองและพัฒนาร่วมกันมากขึ้น