
จากการตอบคำถามสู่การลงมือทำ
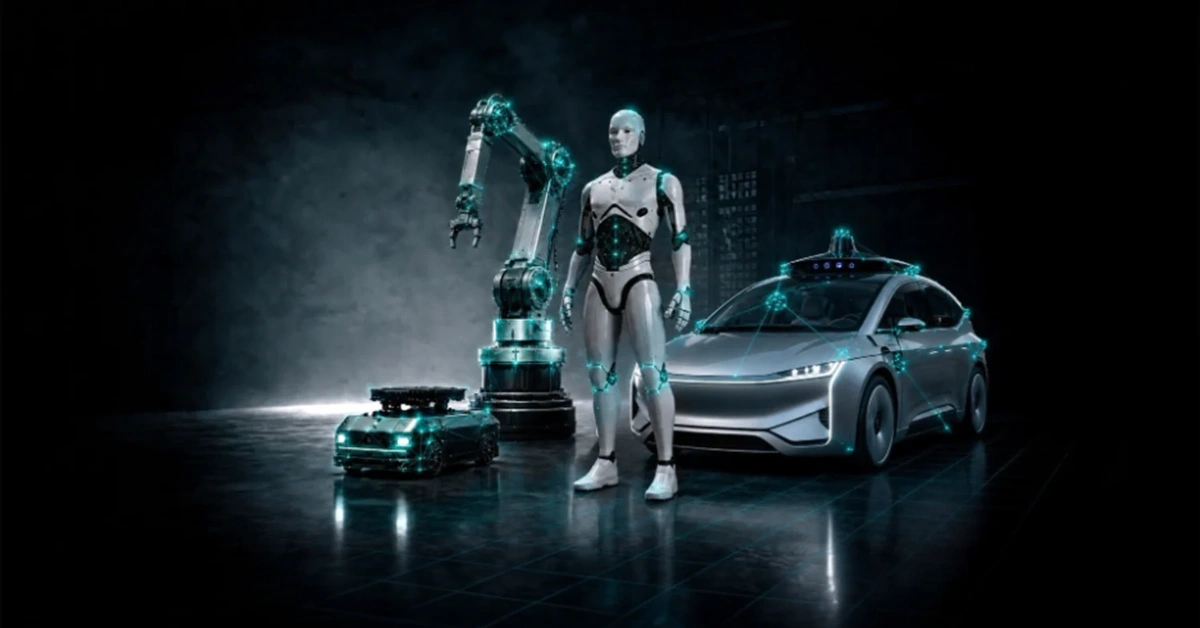
Physical AI คือระบบปัญญาประดิษฐ์ที่รับรู้ข้อมูลจากสภาพแวดล้อม ใช้เหตุผล และสั่งให้เครื่องจักรลงมือทำในโลกจริง โดยต้องตอบสนองทันเวลาและทำงานได้อย่างปลอดภัยเมื่ออยู่ใกล้ผู้คน ข้อสรุปสำคัญคือ เกณฑ์วัด AI สำหรับหุ่นยนต์ไม่ควรหยุดที่ความเร็วหรือพลังประมวลผลของชิป เพราะคำตอบที่แม่นยำแต่ส่งถึงแขนกลช้าเกินไป อาจกลายเป็นการเคลื่อนไหวที่ผิดจังหวะได้ ความก้าวหน้าของ Cloud AI ทำให้ระบบเขียนข้อความ วิเคราะห์ข้อมูล และวางแผนได้ แต่การนำความสามารถเหล่านี้ไปควบคุมแขนกล โรงงาน หรือหุ่นยนต์เคลื่อนที่ เปลี่ยนโจทย์จากการสร้างคำตอบเป็นการรับรู้ ตัดสินใจ และลงมือทำอย่างต่อเนื่อง บทความของ Salil Raje รองประธานอาวุโสและผู้จัดการทั่วไปกลุ่ม Adaptive and Embedded Computing Group ของ AMD ลงวันที่ 29 ตุลาคม 2569 ชี้ว่า เมื่อผลลัพธ์ของ AI กลายเป็นการเคลื่อนไหวทางกายภาพ นิยามของประสิทธิภาพต้องครอบคลุมพฤติกรรมของทั้งระบบ
TOPS ไม่ได้บอกว่าหุ่นยนต์จะทันเวลา
TOPS ยังมีประโยชน์สำหรับบอกกำลังประมวลผลสูงสุด แต่ไม่ใช่คำตอบครบถ้วนสำหรับตัวชี้วัด AI ในงานหุ่นยนต์ ตัวเลขนี้ไม่ได้บอกว่าข้อมูลจากเซ็นเซอร์จะผ่านหน่วยความจำ เครือข่าย ซอฟต์แวร์ และขั้นตอนจัดคิวไปถึงระบบควบคุมทันเส้นตายหรือไม่ โมเดลอาจทำงานเร็วบนโปรเซสเซอร์ แต่กระบวนการรับส่งข้อมูลที่ติดขัดก็ทำให้การตอบสนองทั้งระบบช้าได้ การประเมินจึงควรวัด End-to-end Latency ตั้งแต่รับข้อมูลจนถึงการสั่งให้เครื่องจักรเคลื่อนไหว พร้อมพิจารณาเวลาตอบสนองเฉลี่ย Tail Latency ในช่วงที่ช้ากว่าปกติ และ Jitter หรือความผันผวนของเวลา ค่าเฉลี่ยที่ดีไม่ช่วยมากนักหากระบบสะดุดในจังหวะสำคัญ เพราะคำสั่งที่ล่าช้าอาจทำให้หุ่นยนต์ชน เสียสมดุล หรือทำงานไม่ปลอดภัยได้ นี่คือเหตุผลที่ประสิทธิภาพ AI ในโลกจริงเป็นปัญหาระดับระบบ ไม่ใช่คะแนนของโมเดลเพียงตัวเดียว
วัดระบบตามงาน และออกแบบเผื่อความผิดพลาด
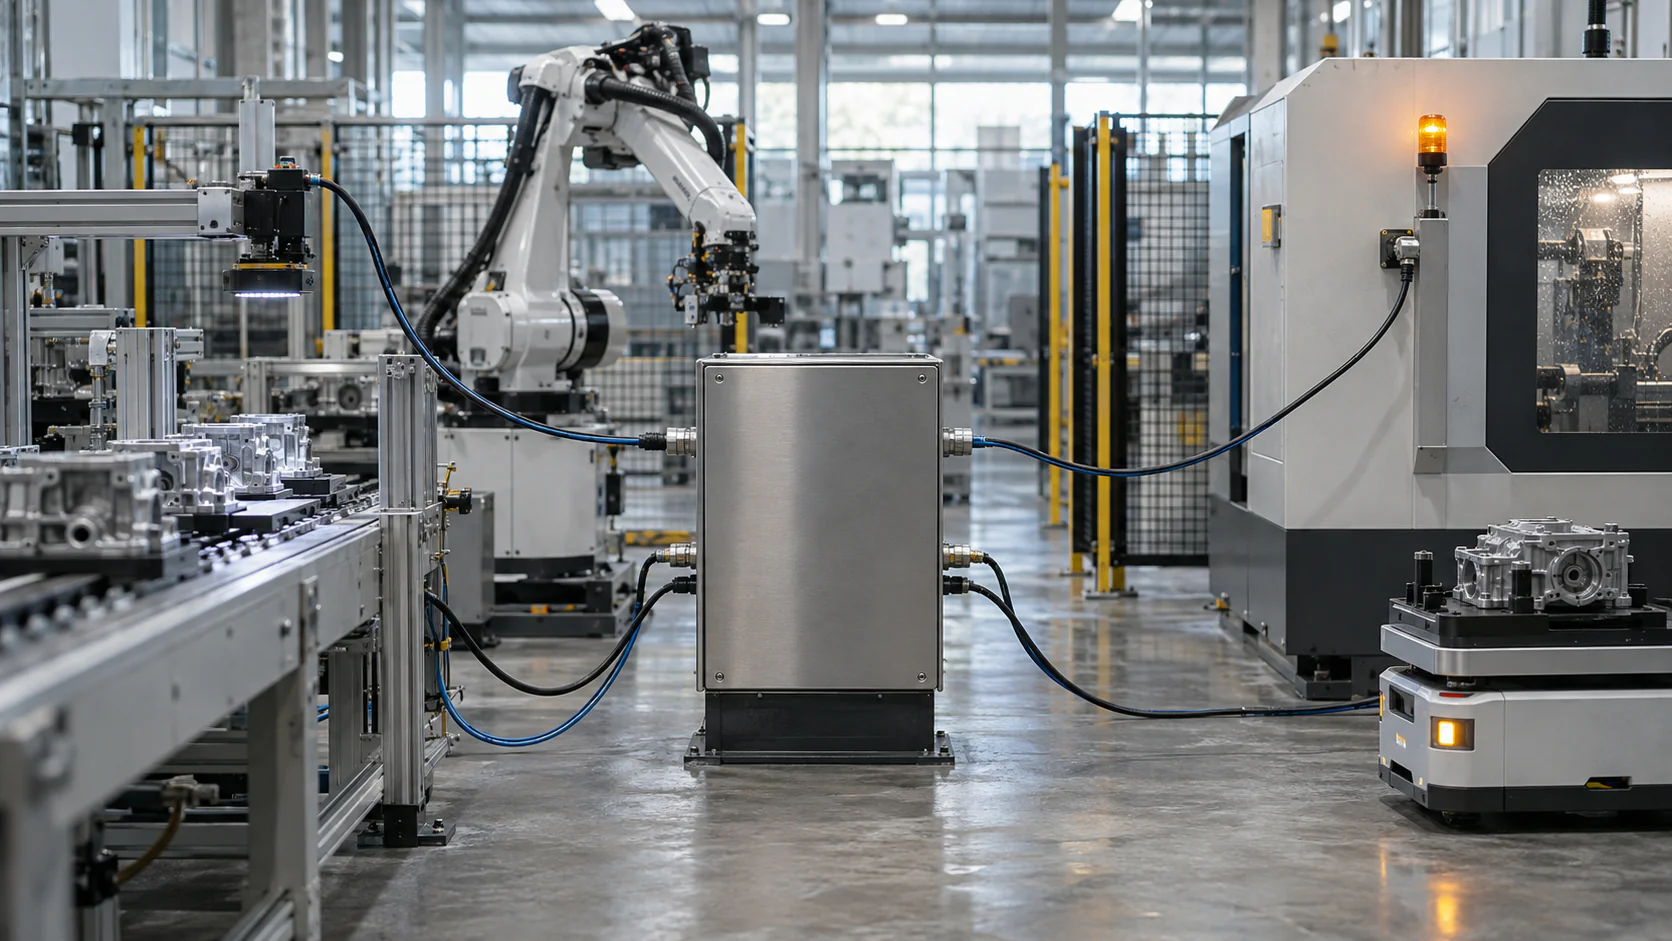
การเปลี่ยนผ่านจาก Cloud AI สู่ Physical AI บังคับให้องค์กรทบทวนทั้งวิธีทดสอบและสถาปัตยกรรมคอมพิวเตอร์ งานรับรู้และใช้เหตุผลต้องรองรับข้อมูลจำนวนมาก จึงเหมาะกับ GPU หรือ NPU ส่วนงานควบคุมที่ต้องทำตามกำหนดเวลาอย่างสม่ำเสมออาจเหมาะกับ FPGA หรือ Adaptive SoC ขณะที่ CPU ช่วยประสานซอฟต์แวร์และองค์ประกอบต่าง ๆ การรวมงานทุกชนิดไว้ที่หน่วยประมวลผลเดียวอาจสร้างคอขวดด้านแบนด์วิดท์ พลังงาน และเวลา ความปลอดภัยก็ต้องออกแบบตั้งแต่ต้น โดยคิดว่าระบบจะตอบสนองอย่างไรเมื่อเซ็นเซอร์ให้ข้อมูลผิด มีหลายงานแย่งทรัพยากร หรือหน่วยประมวลผลหลักหยุดทำงาน การมีส่วนสำรอง การลดความสามารถลงอย่างเหมาะสม และการหยุดเมื่อไม่มั่นใจ ล้วนเกี่ยวข้องกับความไว้วางใจของผู้ใช้ การทดสอบที่ดีจึงต้องสะท้อนสถานการณ์จริง ไม่ใช่เพียงการรันโมเดลในเงื่อนไขที่ควบคุมได้
ข้อมูลประสิทธิภาพที่ AMD ยกมาแสดงให้เห็นว่าการประเมินยังต้องอ่านควบคู่กับเงื่อนไขทดสอบ บริษัทระบุว่า Kria AI SOM รองรับการตัดสินใจเพื่อควบคุมได้ถึง 8,000 ครั้งต่อวินาที และตอบสนองด้าน AI Inference ได้ในเวลาไม่ถึง 100 มิลลิวินาที ส่วนสเปกของ Ryzen AI Embedded ระบุความน่าเชื่อถือด้านการควบคุมแบบเรียลไทม์ที่ตรงเวลาดีขึ้นถึง 3.4 เท่า และกำลังประมวลผลสำรองเพิ่มขึ้นถึง 1.6 เท่าเมื่อเทียบกับ NVIDIA Jetson T5000 ขณะที่การวิเคราะห์จาก mimik ระบุว่ารองรับเอเจนต์พร้อมกันได้มากกว่าถึง 2.3 เท่า ตัวเลขเหล่านี้เป็นข้อมูลที่ผู้ผลิตนำเสนอ ไม่ใช่สิ่งทดแทนการทดสอบระบบในงานจริง
จากผลทดสอบสู่ผลิตภัณฑ์ที่ไว้ใจได้
สำหรับผู้ซื้อและผู้พัฒนาหุ่นยนต์ คำถามที่ควรถามไม่ใช่แค่ชิปมี TOPS เท่าไร แต่ระบบยังตอบสนองได้สม่ำเสมอหรือไม่เมื่อมีงานหลายอย่างพร้อมกัน จะจัดการอย่างไรเมื่อข้อมูลเซ็นเซอร์ผิด และหยุดได้ปลอดภัยเพียงใดเมื่อเกิดความขัดข้อง การวัดผลเช่นนี้เชื่อมตัวเลขทางเทคนิคเข้ากับการใช้งานจริง และช่วยแยกเดโมที่ดูน่าประทับใจออกจากผลิตภัณฑ์ที่พร้อมทำงานใกล้มนุษย์ งานด้านความปลอดภัยยังเป็นส่วนหนึ่งของเส้นทางพัฒนา AMD และชุมชน Xen กำลังผลักดันการรับรองความปลอดภัยบนแพลตฟอร์ม AMD x86 และ Arm โดยแนวคิดด้านความปลอดภัยได้รับอนุมัติแล้วและกำลังเข้าสู่ขั้นตอนการรับรองขั้นสุดท้าย สถานะนี้ยังไม่เท่ากับการได้รับการรับรองแล้ว จึงควรติดตามความคืบหน้าแยกจากผลทดสอบประสิทธิภาพ ท้ายที่สุด Physical AI จะก้าวออกจากห้องทดลองได้เมื่อวัดครบตั้งแต่การรับรู้ไปจนถึงการกระทำ ความเร็วของชิปเป็นเพียงส่วนหนึ่ง ส่วนความตรงเวลา ความสม่ำเสมอ และการรับมือความผิดพลาดต่างหากที่ทำให้ระบบทำงานจริงและได้รับความไว้วางใจ