
จากคำสั่งสู่การลงมือทำจริง
AI หุ่นยนต์ คือระบบที่รับข้อมูลจากภาพและภาษา แล้วแปลงความเข้าใจเป็นการเคลื่อนไหวเพื่อทำงานกับวัตถุในโลกจริง โดยต้องรับมือกับความเปลี่ยนแปลงของสภาพแวดล้อม ไม่ใช่ทำตามลำดับคำสั่งตายตัวเพียงอย่างเดียว Gemini Robotics 2.5 เป็นตัวอย่างชัดเจนของแนวทางนี้: Google DeepMind เปิดตัวโมเดลเมื่อ 10 พฤศจิกายน 2026 โดยตั้งเป้าให้หุ่นยนต์จัดการสิ่งของได้หลากหลายขึ้นโดยไม่ต้องเขียนโปรแกรมใหม่สำหรับทุกงาน ข่าวที่น่าสำคัญไม่ใช่แค่โมเดลใหม่ แต่คือการพยายามเชื่อมการรับรู้เข้ากับการควบคุมมือและแขนในงานจริง โมเดลประเภทวิชัน-ภาษา-การกระทำรับภาพ เข้าใจคำสั่ง แล้วสร้างการเคลื่อนไหว ขณะที่การฝึกแบบเดิมมักพึ่งวิศวกรควบคุมหุ่นยนต์จากระยะไกลเป็นเวลานาน และต้องเก็บข้อมูลเฉพาะสำหรับแต่ละรุ่น ทางออกเหล่านี้น่าจับตา เพราะหุ่นยนต์จะมีประโยชน์ก็ต่อเมื่อทำงานซ้ำได้ในสภาพแวดล้อมที่ไม่เหมือนห้องทดลอง
ตัวเลข 96 เปอร์เซ็นต์น่าประทับใจ แต่ยังไม่ใช่คำตัดสิน
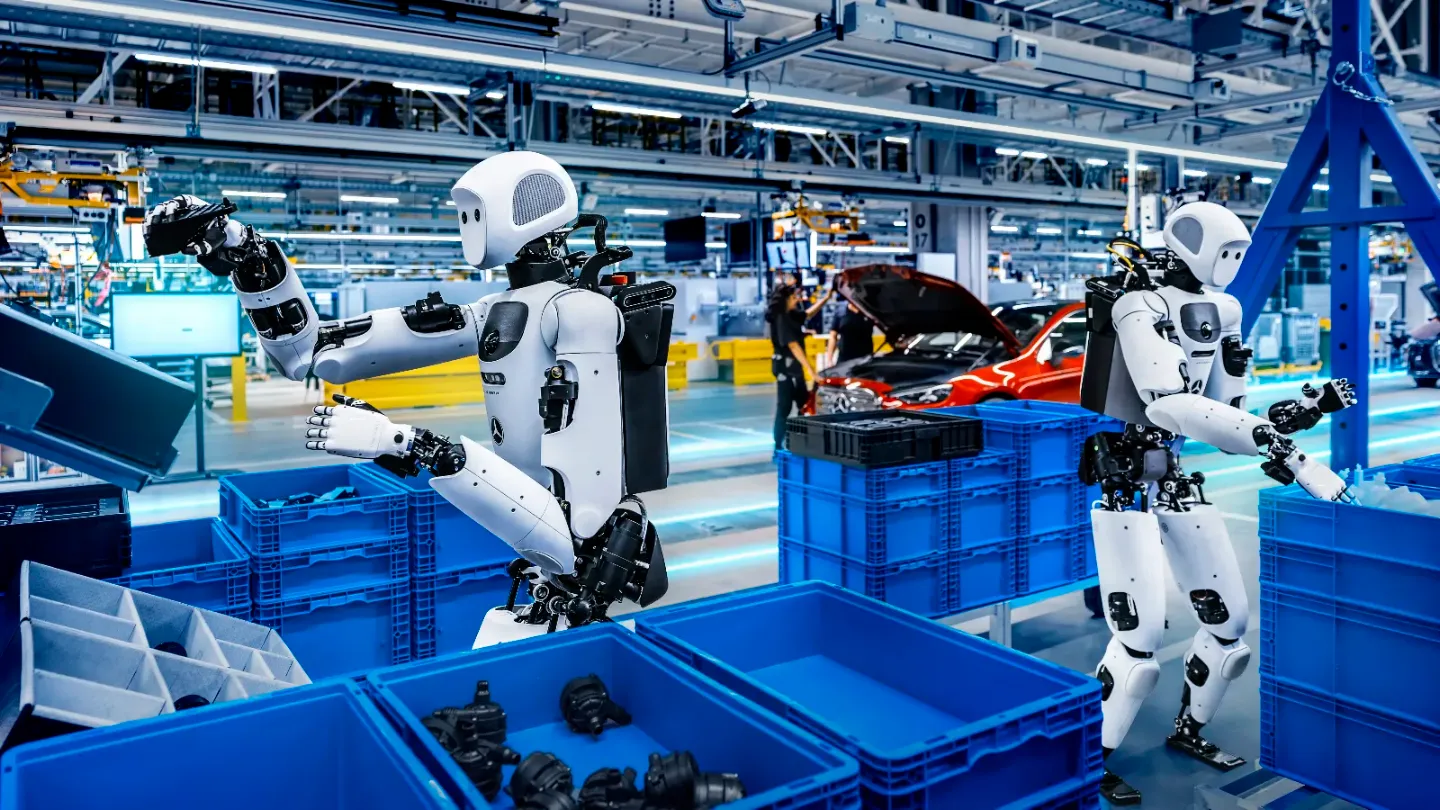
หลักฐานที่ใกล้งานอุตสาหกรรมที่สุดมาจากการทดลองบนสายการผลิต Mercedes-Benz ในเมือง Kecskemét และ Sindelfingen โดยหุ่นยนต์ฮิวแมนนอยด์ Apollo 2 จาก Apptronik ใช้ Gemini Robotics 2.5 คัดแยกชิ้นส่วนโลหะจากถังรวม แล้วจัดลงถาดตามลำดับที่ต้องใช้ประกอบรถยนต์ งานนี้แบ่งบทบาทให้ระบบหนึ่งตรวจสอบขั้นตอน และอีกระบบควบคุมมือกับแขน โดยมีรายงานอัตราความสำเร็จ 96 เปอร์เซ็นต์ในการทดลองพิสูจน์แนวคิด
ตัวเลขนี้เป็นสัญญาณว่าการควบคุมด้วย AI อาจทำงานกับชิ้นส่วนจริงและขั้นตอนจริงได้ ไม่ได้จำกัดอยู่กับการสาธิตในห้องทดลอง แต่ยังไม่ควรตีความว่าโรงงานพร้อมใช้ระบบโดยไม่ต้องมีคนกำกับ เพราะยังไม่มีการเปิดเผยจำนวนครั้งที่ทดลอง นิยามของความสำเร็จ หรือความถี่ที่มนุษย์ต้องเข้าแทรกแซง อีกทั้งยังไม่มีรายละเอียดวิธีวัดให้สาธารณะตรวจสอบได้ครบถ้วน เมื่อไม่มีข้อมูลเหล่านี้ 96 เปอร์เซ็นต์จึงเป็นผลเบื้องต้นที่น่าสนใจ ไม่ใช่หลักประกันว่าหุ่นยนต์จะทำงานได้ในทุกกะหรือทุกสภาพโรงงาน
DeepMind ระบุว่าทดสอบโมเดลกับงานมากกว่า 200 รายการ และทำได้ดีกว่าโมเดลฐานเดิมราว 30 ถึง 100 เปอร์เซ็นต์ตามประเภทงาน ขณะที่ความเร็วเพิ่มขึ้นราว 20 ถึง 30 เปอร์เซ็นต์ หากผลนี้ยืนยันได้ในงานต่อเนื่อง จุดเปลี่ยนสำคัญอาจไม่ใช่การแทนคนทั้งหมด แต่คือการให้หุ่นยนต์รับงานหยิบและจัดชุดชิ้นส่วนที่เปลี่ยนรายละเอียดบ่อยขึ้น โดยยังต้องพิสูจน์เรื่องความเสถียรและการแก้ข้อผิดพลาด
ฝึกหุ่นยนต์ด้วยวิดีโอ: เรียนรู้ท่าทาง แต่ยังติดข้อจำกัด
อีกแนวทางคือฝึกหุ่นยนต์ด้วยวิดีโอ แทนการให้วิศวกรบังคับเครื่องจักรผ่านรีโมตทีละขั้น Nvidia พัฒนา GR00T 2 โดยใช้วิดีโอมนุษย์ทำงานมากกว่า 400,000 ชั่วโมงจากกล้องติดศีรษะ และฝึกระบบบนคลัสเตอร์ชิป GB300 มากกว่าหนึ่งพันตัว ผู้สาธิตสามารถแสดงขั้นตอนด้วยถุงมือข้อมูล อุปกรณ์จับยึดมือ หรืออุปกรณ์ช่วยนิ้ว แล้วให้โมเดลถ่ายโอนลำดับการเคลื่อนไหวไปยังแขนหุ่นยนต์
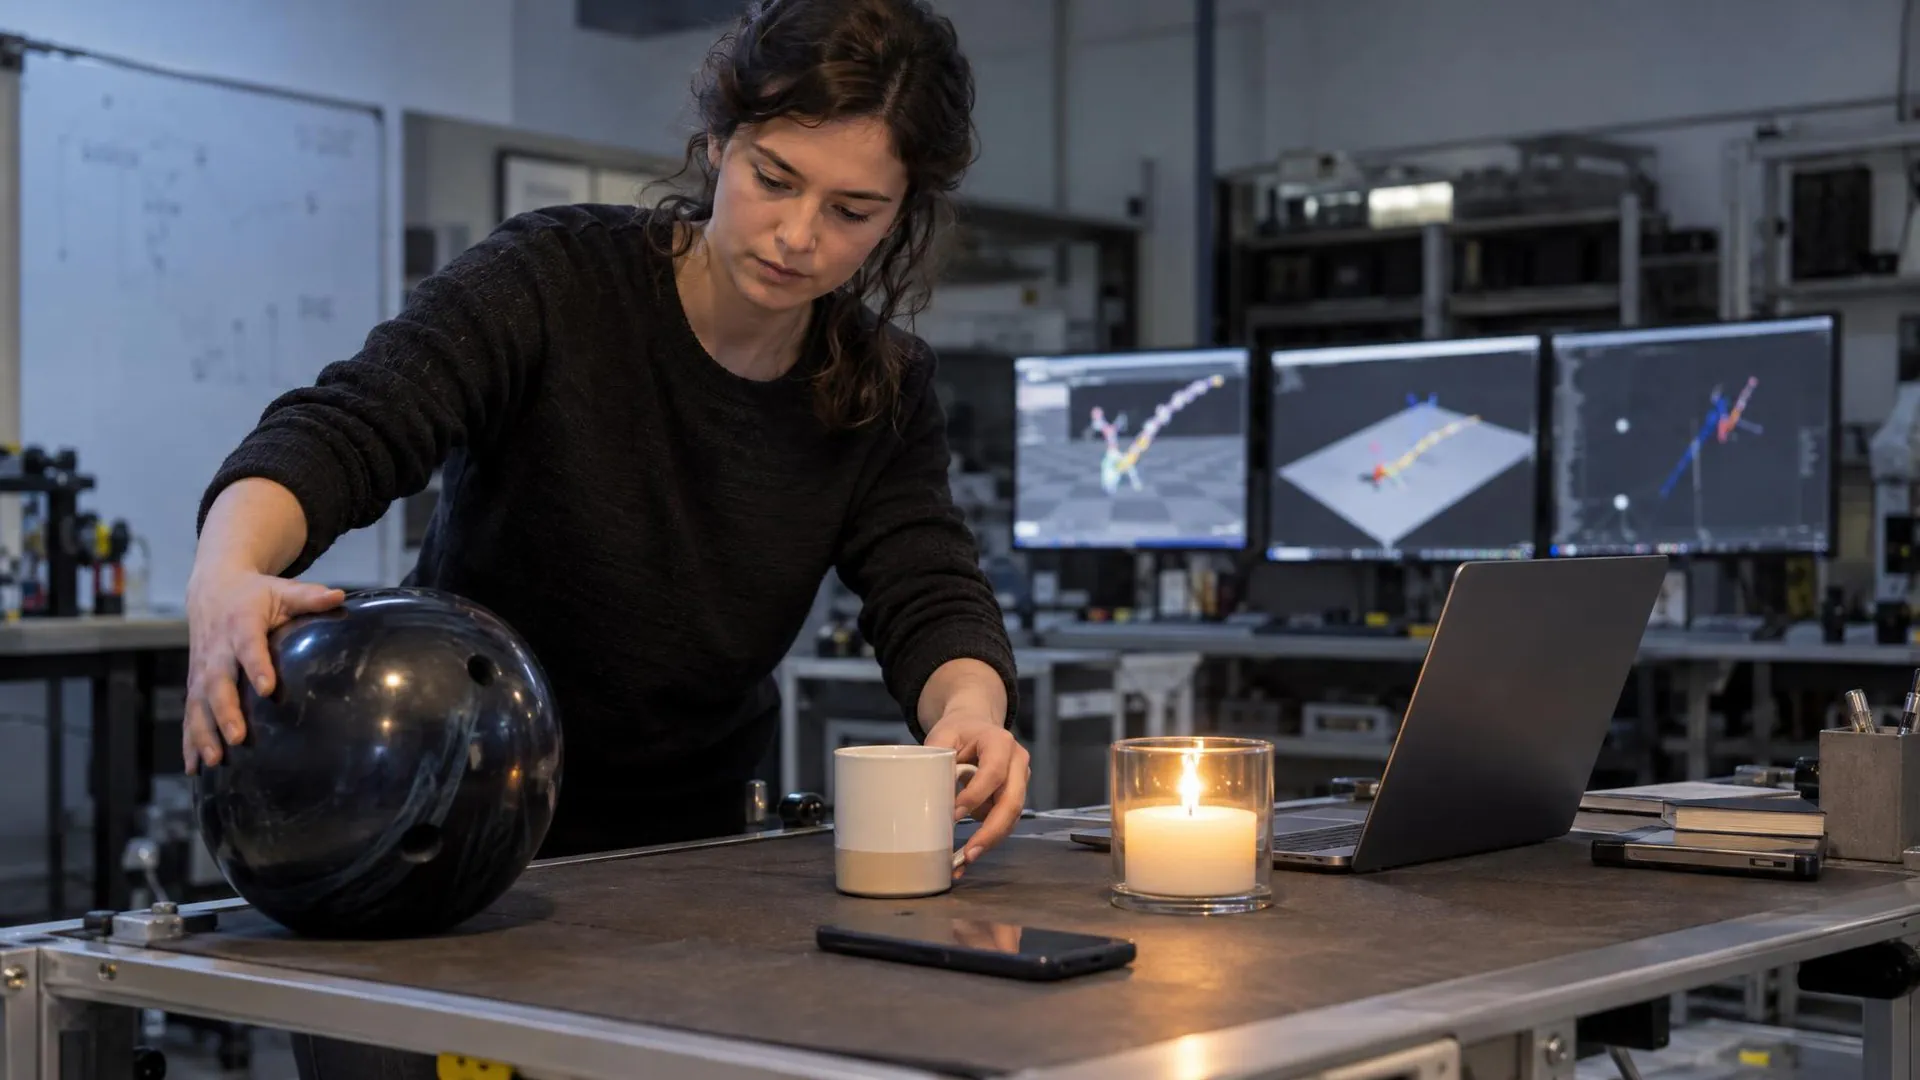
GR00T 2 ยังพยากรณ์ว่าวิดีโอจะเปลี่ยนไปอย่างไรหลังการเคลื่อนไหว ซึ่งช่วยให้ระบบเชื่อมการกระทำกับผลที่คาดว่าจะเกิดขึ้นได้ การทดลองในห้องปฏิบัติการครอบคลุมงานอย่างจุดไม้ขีด หั่นกล้วย และวางพัสดุลงสายพาน แต่ผลสำเร็จผันแปรตั้งแต่ 10 ถึง 80 เปอร์เซ็นต์ตามความยากของงาน ช่องว่างระหว่างความสำเร็จสูงสุดกับงานที่ยากจึงสำคัญพอ ๆ กับปริมาณวิดีโอที่ใช้ฝึก: การเห็นตัวอย่างจำนวนมากไม่ได้รับประกันว่าหุ่นยนต์จะจับวัตถุได้แม่นในทุกสถานการณ์
ข้อจำกัดยิ่งชัดเมื่อระบบต้องรับข้อมูลสัมผัสจากเซนเซอร์โดยตรง ซึ่งยังทำไม่ได้ตามรายงาน และอาจพลาดรายละเอียดเล็กอย่างสกรูที่ขันไม่สุด นั่นทำให้การฝึกจากภาพเหมาะเป็นทางลดภาระการสอนงาน แต่ยังไม่อาจทดแทนการตรวจสอบทางกายภาพและการทดสอบในสภาพแวดล้อมจริงได้ทั้งหมด
FLEX สอนกฎทั่วไปจากคำแก้ไขของคน
วิดีโอช่วยสอนว่าคนขยับอย่างไร แต่การอธิบายว่าควรหลีกเลี่ยงอะไรยังเป็นอีกโจทย์ นักวิจัยจาก MIT และ New York University พัฒนา FLEX ซึ่งให้มนุษย์แก้ไขพฤติกรรมผ่านบทสนทนา แล้วใช้คำแก้ไขนั้นปรับคุณลักษณะของสภาพแวดล้อมที่กำกับการเคลื่อนไหว หากบอกหุ่นยนต์ที่ถือกาแฟว่าอย่าทำหกใส่แล็ปท็อป ระบบอาจสรุปกฎกว้างขึ้นว่าควรหลีกเลี่ยงอุปกรณ์อิเล็กทรอนิกส์ แทนการจำเพียงว่าแล็ปท็อปชิ้นนั้นเป็นสิ่งกีดขวาง
ข้อได้เปรียบของแนวทางนี้คือคนไม่จำเป็นต้องแจกแจงข้อห้ามทุกกรณี หุ่นยนต์อาจนำกฎเดียวกันไปใช้กับโทรศัพท์หรืออุปกรณ์อื่นที่อยู่ใกล้กันได้ อย่างไรก็ตาม หลักฐานของ FLEX ยังมาจากการจำลองการนำทางและงานบนโต๊ะ รวมถึงการประเมินจากมนุษย์ ไม่ใช่การทำงานแบบวงปิดบนหุ่นยนต์จริง คะแนนทดลองที่ดีจึงแสดงศักยภาพด้านการสรุปกฎ แต่ยังตอบไม่ได้ว่าระบบจะรับมือกับความคลาดเคลื่อนและความเสี่ยงในบ้านหรือโรงงานได้ดีเพียงใด
จากผลทดลองสู่การใช้งาน ต้องมีหลักฐานมากกว่าตัวเลข
ทั้งสามแนวทางแก้คนละส่วนของปัญหา: Gemini Robotics 2.5 เน้นควบคุมงานหยิบจับในโรงงาน GR00T 2 ใช้วิดีโอถ่ายโอนการเคลื่อนไหว ส่วน FLEX ให้คนปรับกฎการเคลื่อนที่ด้วยบทสนทนา เมื่อรวมกัน ภาพอนาคตของหุ่นยนต์ที่เรียนรู้งานได้เร็วขึ้นดูเป็นไปได้ แต่ยังมีเงื่อนไขใหญ่คือระบบต้องรับรู้ข้อผิดพลาดทางกายภาพ ตีความคำสั่งไม่คลาดเคลื่อน และทำงานซ้ำได้อย่างน่าเชื่อถือ
สถานะการใช้งานยังอยู่ช่วงทดลอง: Gemini Robotics 2.5 เปิดให้พันธมิตรด้านหุ่นยนต์ทดลองใช้ก่อน ยังไม่เปิดให้ใช้ทั่วไป และมีการทำงานร่วมกับพันธมิตรอย่าง Agile, Apptronik และ Mercedes-Benz ส่วนโครงการ FLEX ระบุว่าโค้ดและชุดข้อมูลจะพร้อมให้ใช้งานในอนาคต ขั้นต่อไปจึงควรดูผลทดสอบอิสระ รายละเอียดวิธีวัด จำนวนรอบทดลอง และระดับการช่วยเหลือจากมนุษย์ มากกว่าดูเพียงสถิติสูงสุด
ข้อสรุปที่ตรงที่สุดคือ AI กำลังลดความยากในการสอนหุ่นยนต์ แต่ยังไม่ได้ลบความจำเป็นของการทดสอบจริง อัตรา 96 เปอร์เซ็นต์ในโรงงานเป็นหมุดหมายที่ควรติดตาม ขณะที่ผลสูงสุด 80 เปอร์เซ็นต์จาก GR00T 2 และการทดลองจำลองของ FLEX เตือนว่างานยากยังมีช่องว่างอยู่ หุ่นยนต์จะพ้นจากการสาธิตไปเป็นแรงงานที่ไว้วางใจได้ เมื่อผลสำเร็จผ่านการตรวจสอบซ้ำในงานจริง ไม่ใช่เมื่อมีโมเดลใหม่เพิ่มขึ้นเพียงอย่างเดียว